Unitree G1 | speciální verze | box nebo fotbal

Varianty: Fotbal
Speciální verze Unitree G1
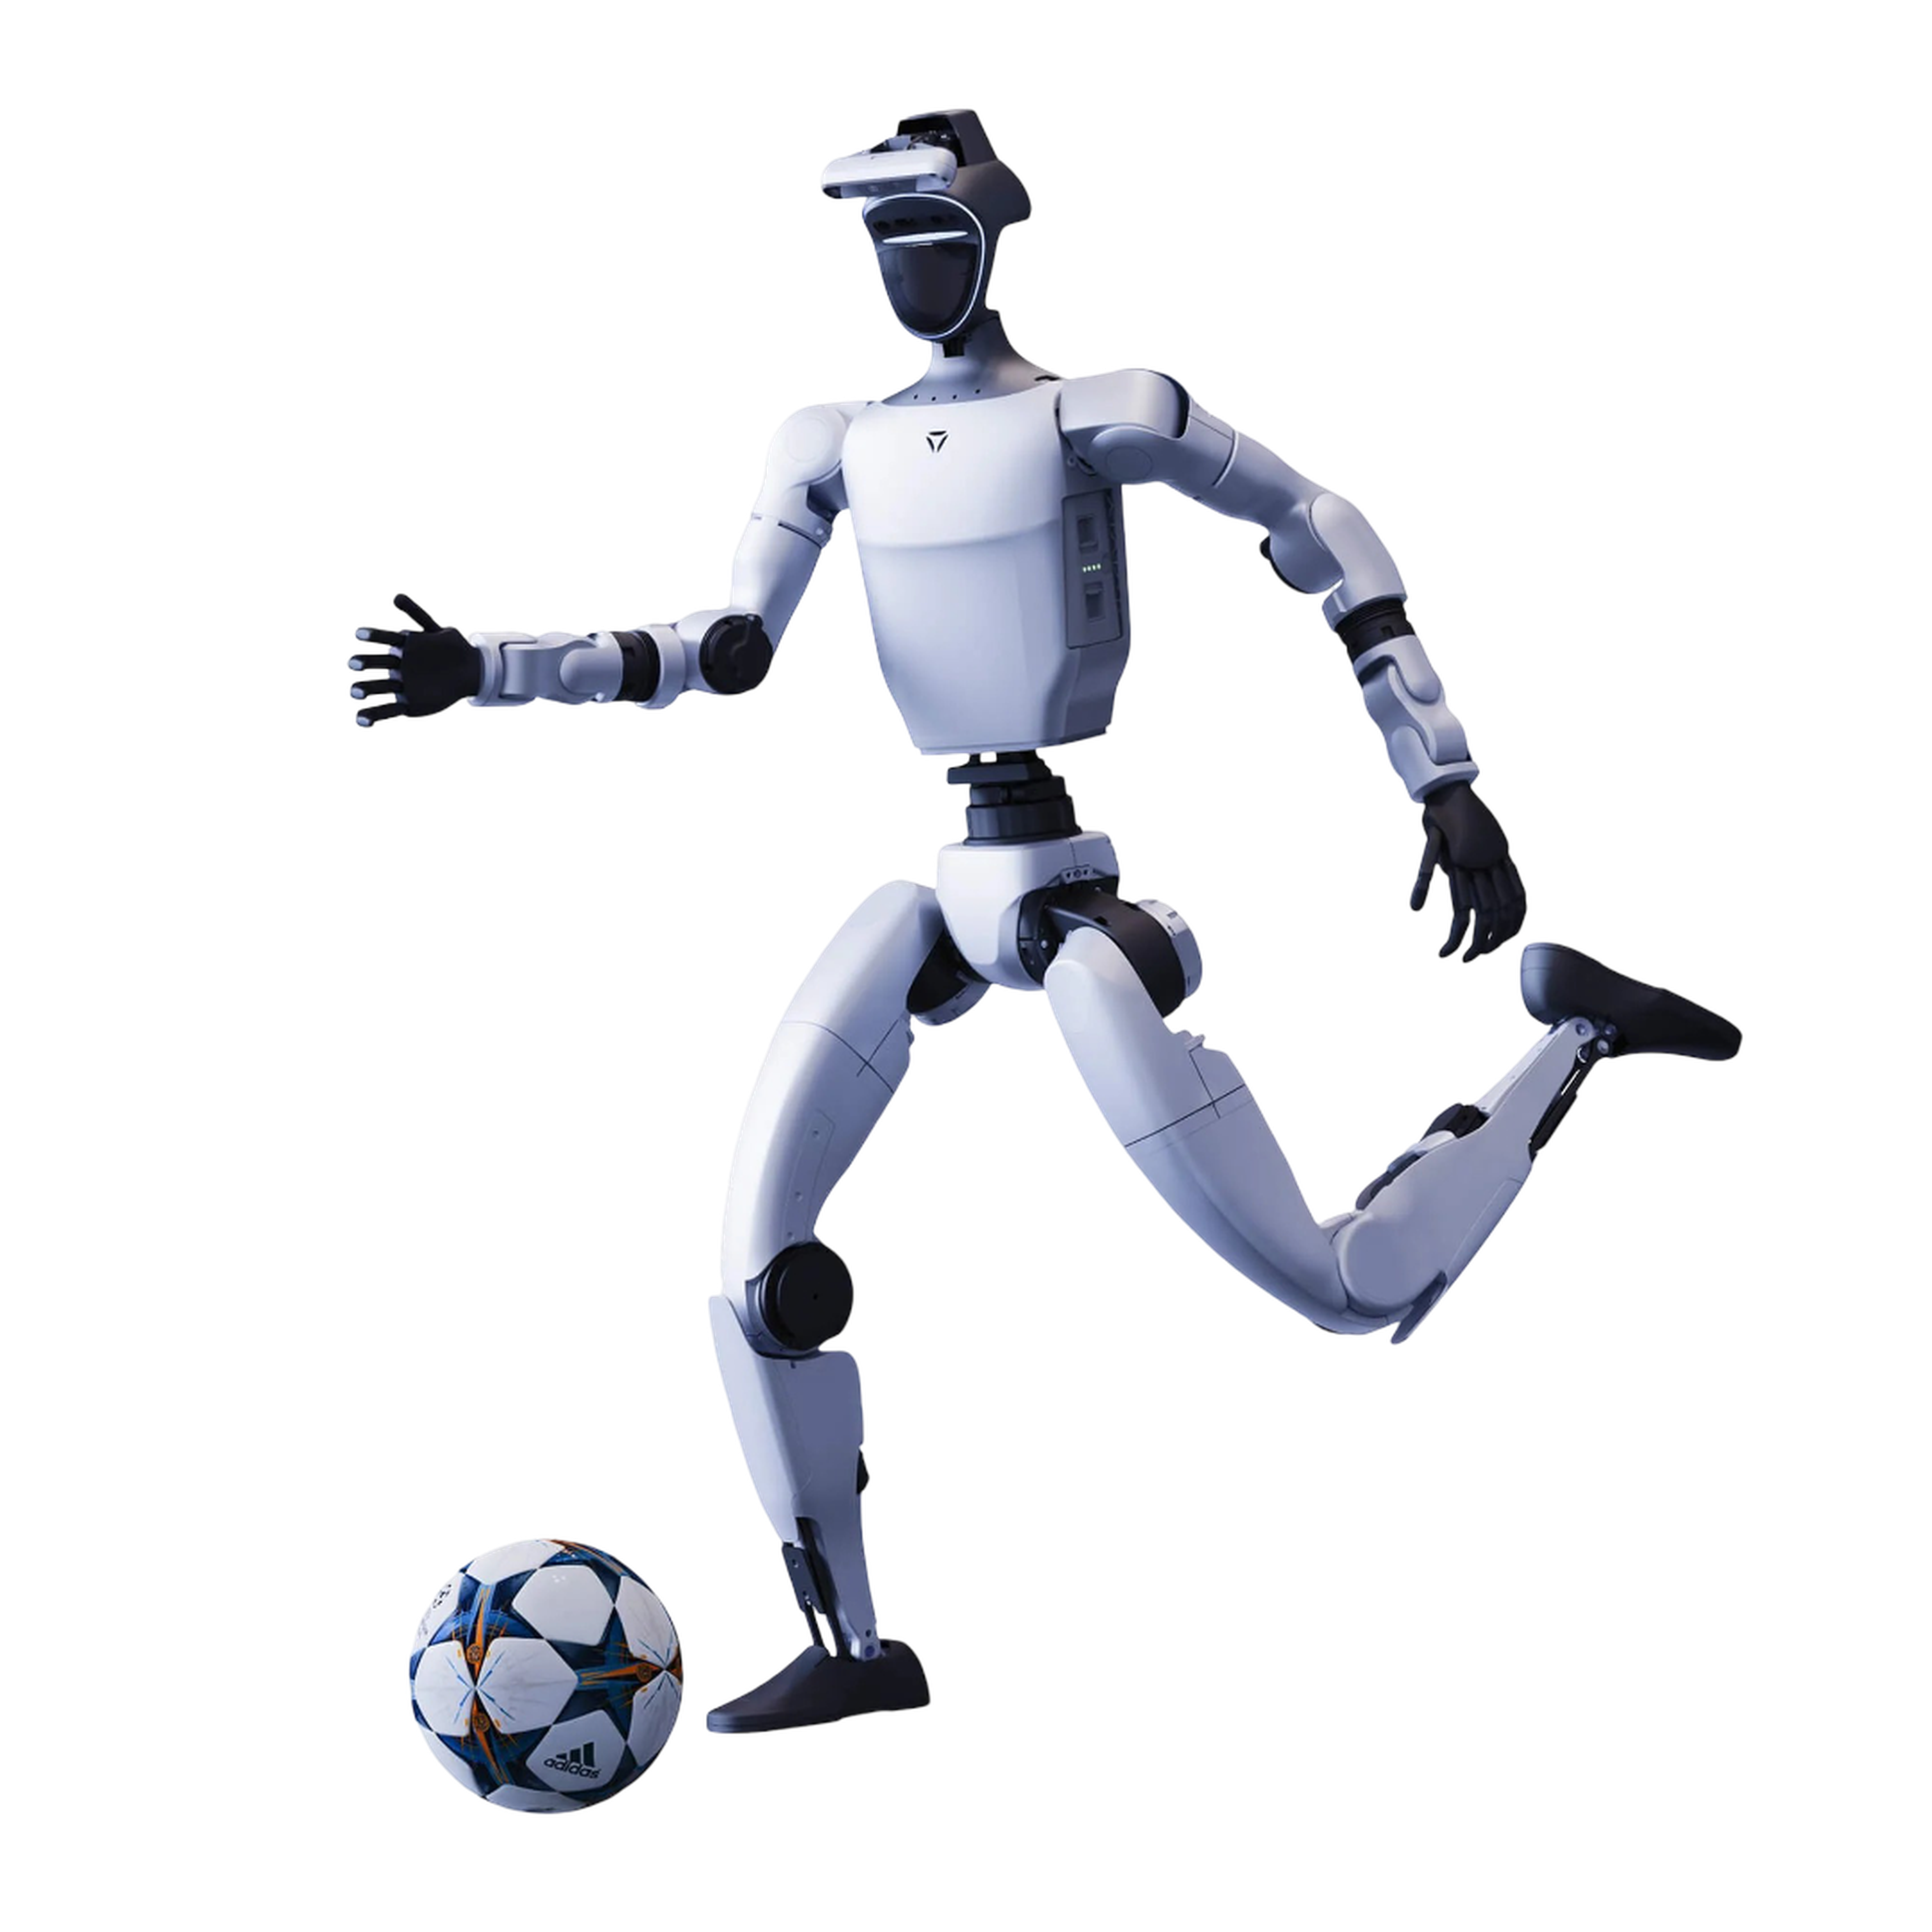
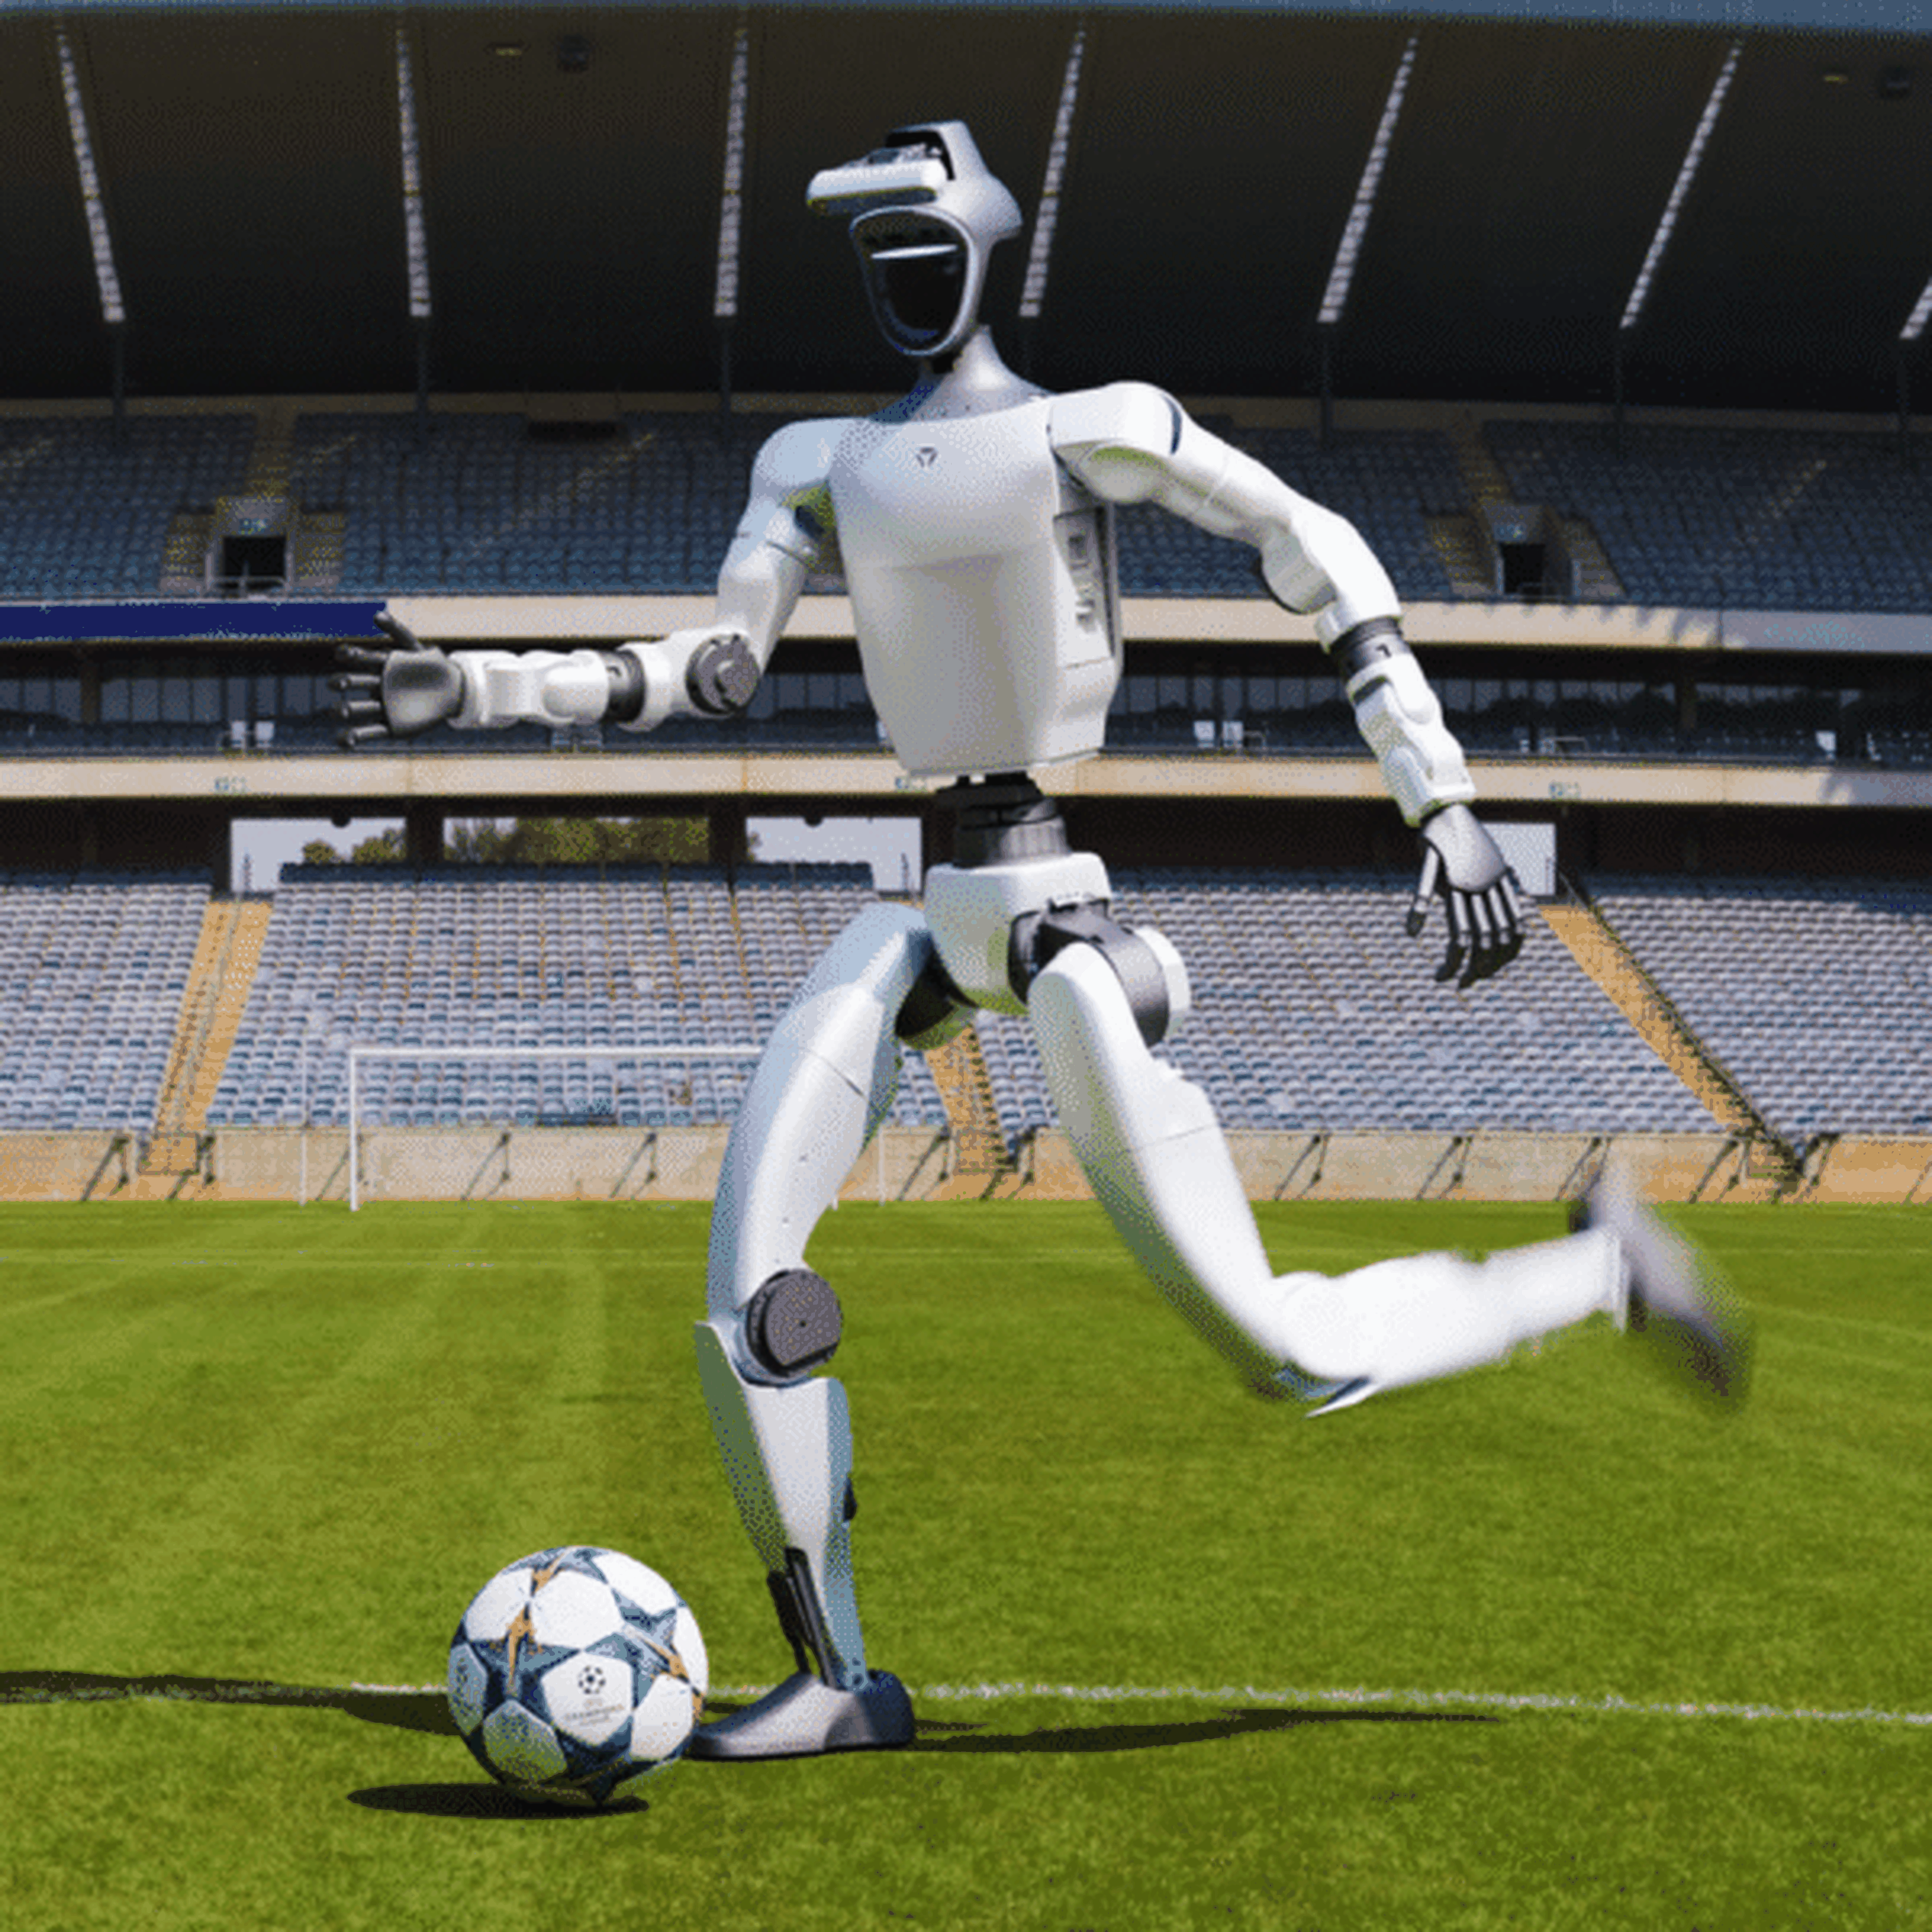
Speciální edice Unitree G1, Boxing a Comp, přinášejí humanoidní robotiku do dynamických aplikací. Model G1 Boxing kombinuje plynulé pohybové sekvence trénované pomocí motion capture s rovnováhou a rychlým zotavením po nárazech. Ovládání probíhá pomocí motion capture, ovladače nebo hlasových příkazů. Model G1 Comp je určen pro robotické soutěže a výzkum: LiDAR, hloubková kamera a rozhraní pro řízení pohybu a vnímání podporují vlastní aplikace. Zvolte vhodnou platformu pro interaktivní demonstrace nebo vývoj autonomních soutěžních strategií.
Nejdůležitější informace
25 DOF pro soutěžní robotiku
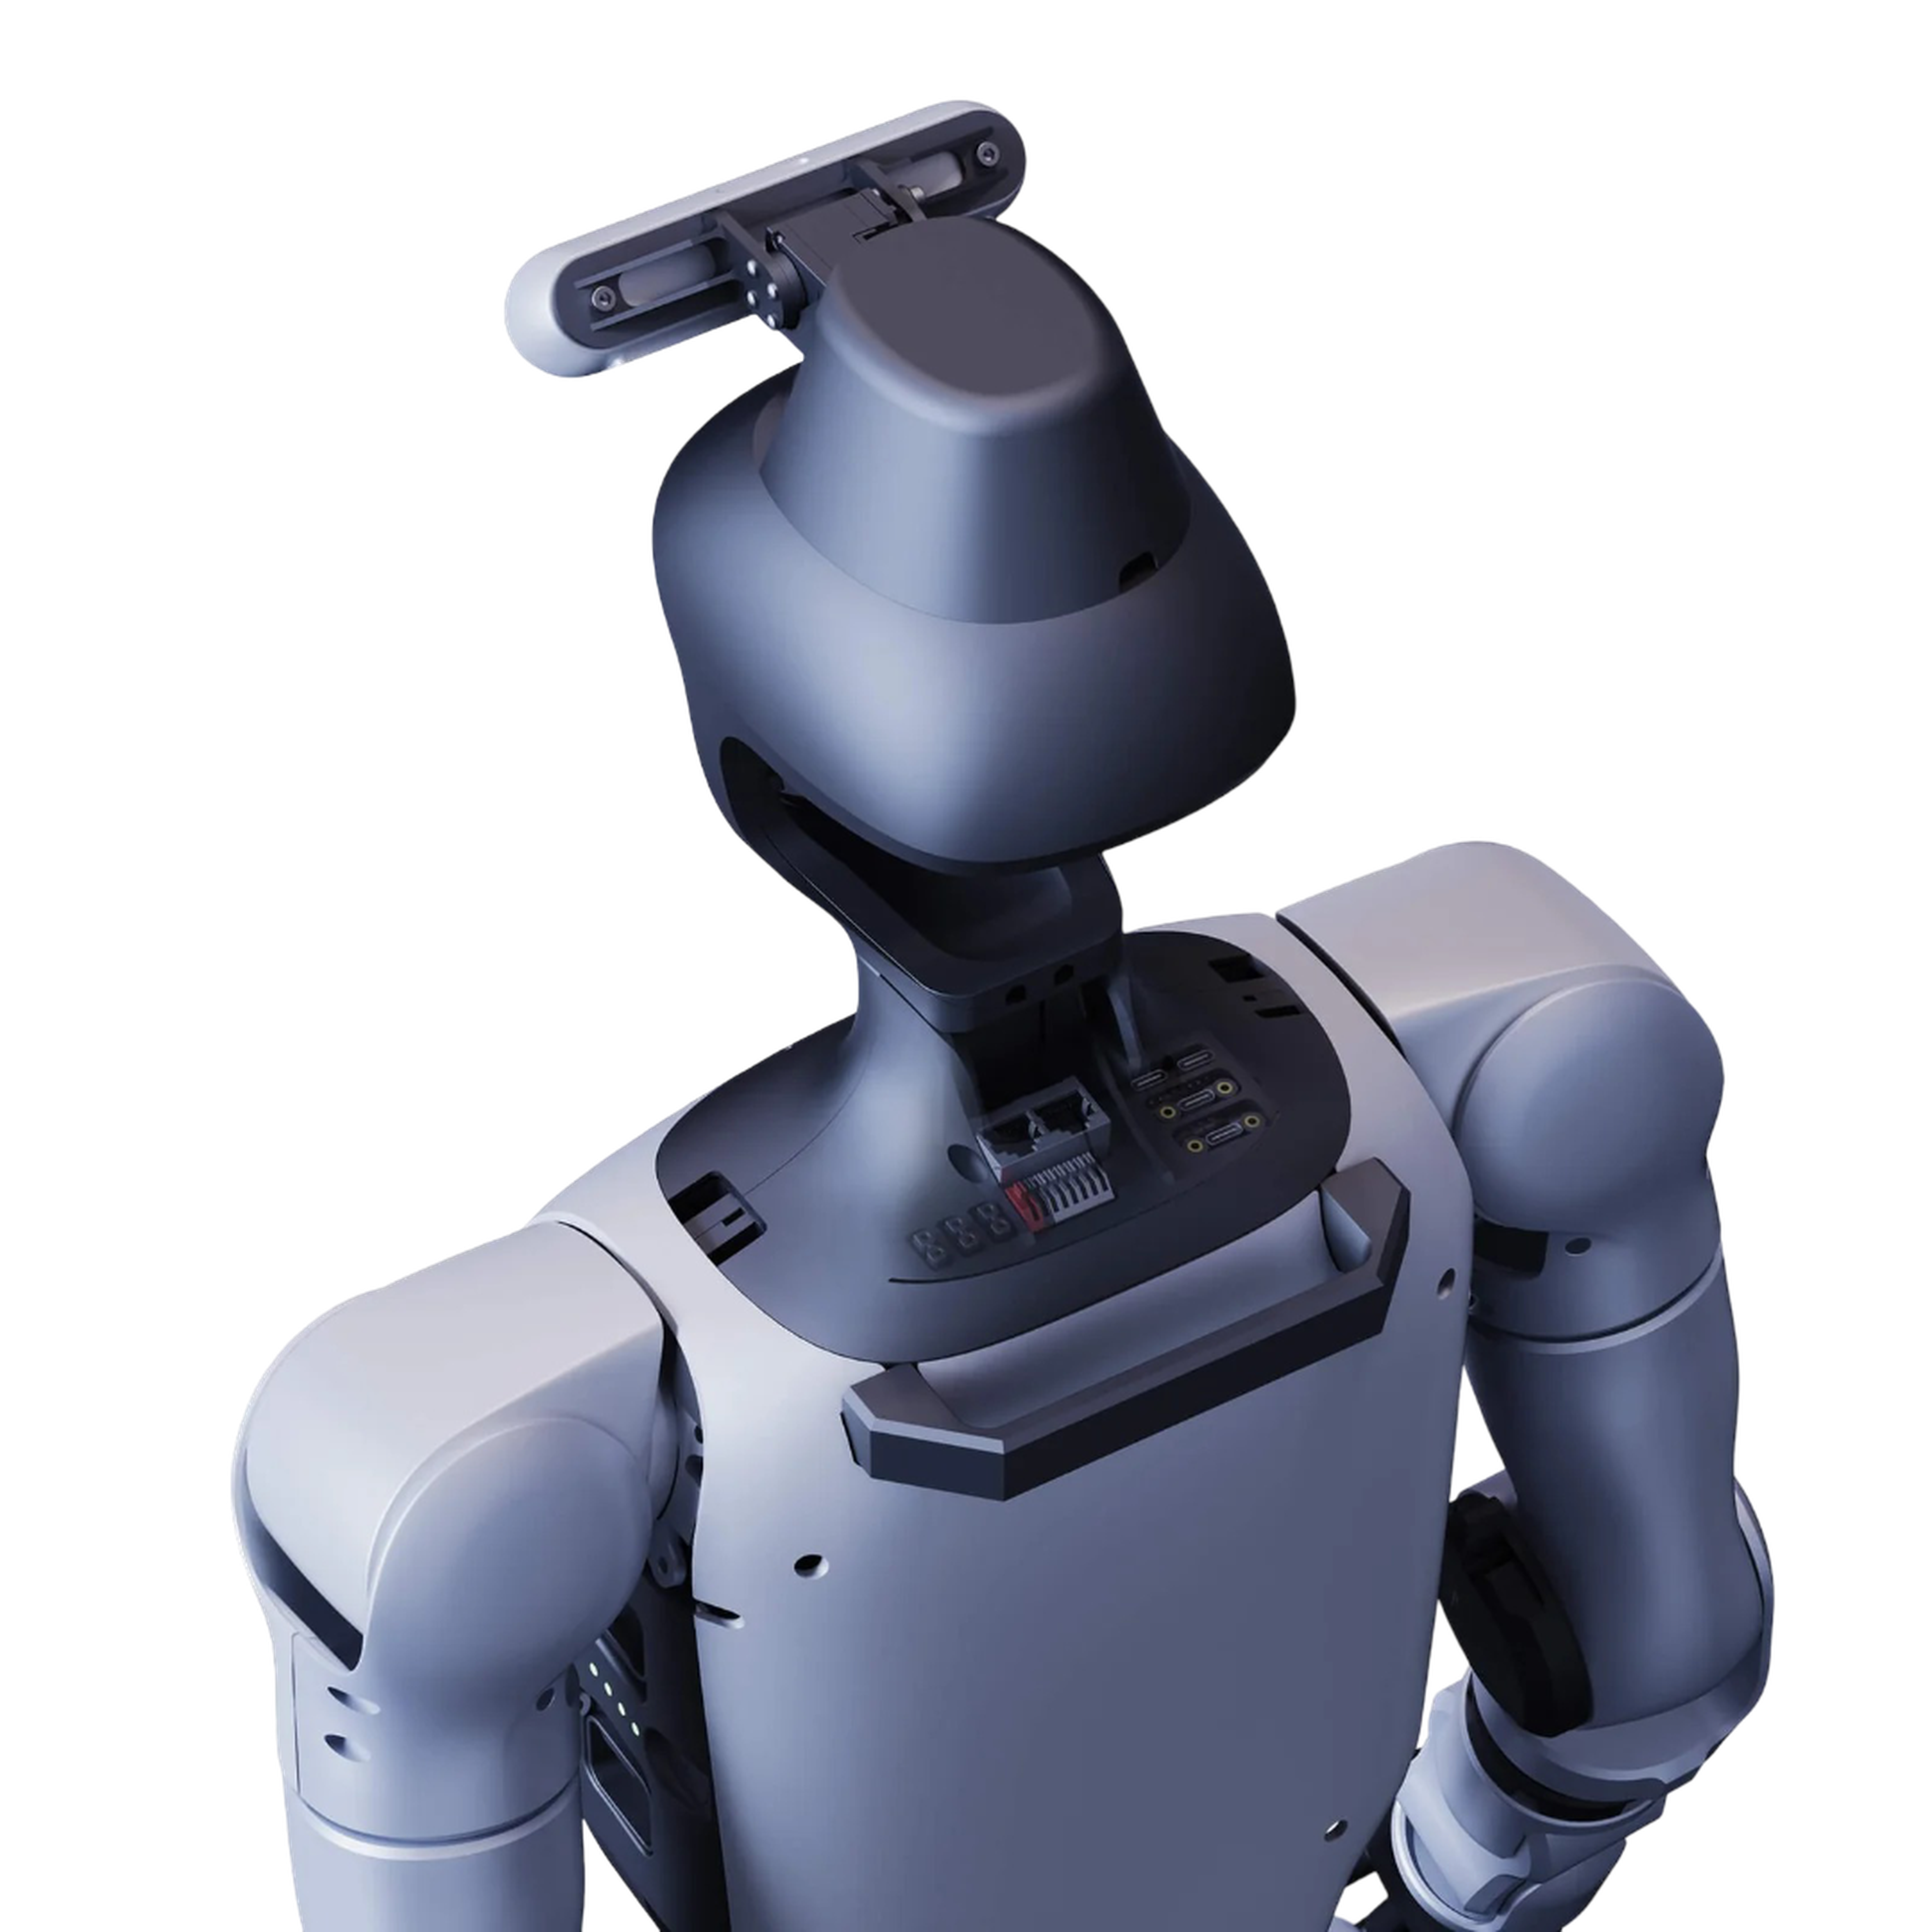
Unitree G1 Comp má v nabízené konfiguraci 25 stupňů volnosti. Každá noha má šest stupňů volnosti, každá paže pět, doplněných jedním kloubem v pase a dvěma aktivními klouby hlavy. Humanoid je vysoký 1 320 mm, ve stoje má rozměry 1 320 × 450 × 200 mm. Maximální moment v koleni je 120 N·m, paže unesou maximální užitečné zatížení přibližně 3 kg. Dvouosá hlava umožňuje aktivní natáčení senzorů během dynamických pohybů. Díky konfiguraci s 25 DOF poskytuje G1 Comp pohyblivost potřebnou pro humanoidní lokomoci, robotický fotbal a vývoj vlastních strategií řízení pohybu.
100 TOPS a RoboCup SDK pro autonomní robotiku
Pro úlohy AI a vnímání je Unitree G1 Comp vybaven vývojovou výpočetní jednotkou NVIDIA Jetson Orin NX s výkonem 100 TOPS. Unitree tuto výpočetní platformu kombinuje s YOLO11 a speciálním RoboCup SDK určeným pro soutěžní robotické aplikace. API Visual Recognition poskytuje funkce počítačového vidění, zatímco API Spatial Positioning podporuje monokulární geometrické a binokulární hloubkové určování polohy. Prostřednictvím API Motion Control lze data z vnímání a určování polohy začlenit přímo do řízení pohybu robota. Součástí platformy je také 3D LiDAR a hloubková kamera. Vývojáři tak mohou kombinovat vnímání, určování polohy a řízení pohybu na jedné robotické platformě.
Reinforcement learning a Sim2Real
Unitree G1 Comp podporuje vývoj vlastních strategií pohybu pomocí reinforcement learningu. Unitree poskytuje framework unitree_rl_gym a podporuje simulační prostředí Isaac Gym i MuJoCo. Zdokumentovaný vývojový postup pokrývá celý proces od tréninku v simulaci a validace Sim2Sim až po nasazení Sim2Real na fyzickém robotu. Pro řízení robota jsou k dispozici rozhraní pro vysokou a nízkou úroveň řízení a také Status Service. Komunikace DDS a kompatibilita s ROS umožňují integraci do zavedených softwarových prostředí pro robotiku. Konfigurovatelná prostředí, náhodné seed hodnoty a počty iterací podporují reprodukovatelné tréninkové a vývojové postupy pro humanoidní lokomoci a soutěžní robotiku.
Nízkonákladová řešení vytvořená pomocí RBTX
Rezervujte si bezplatný videohovor s našimi odborníky


