 1 / 3
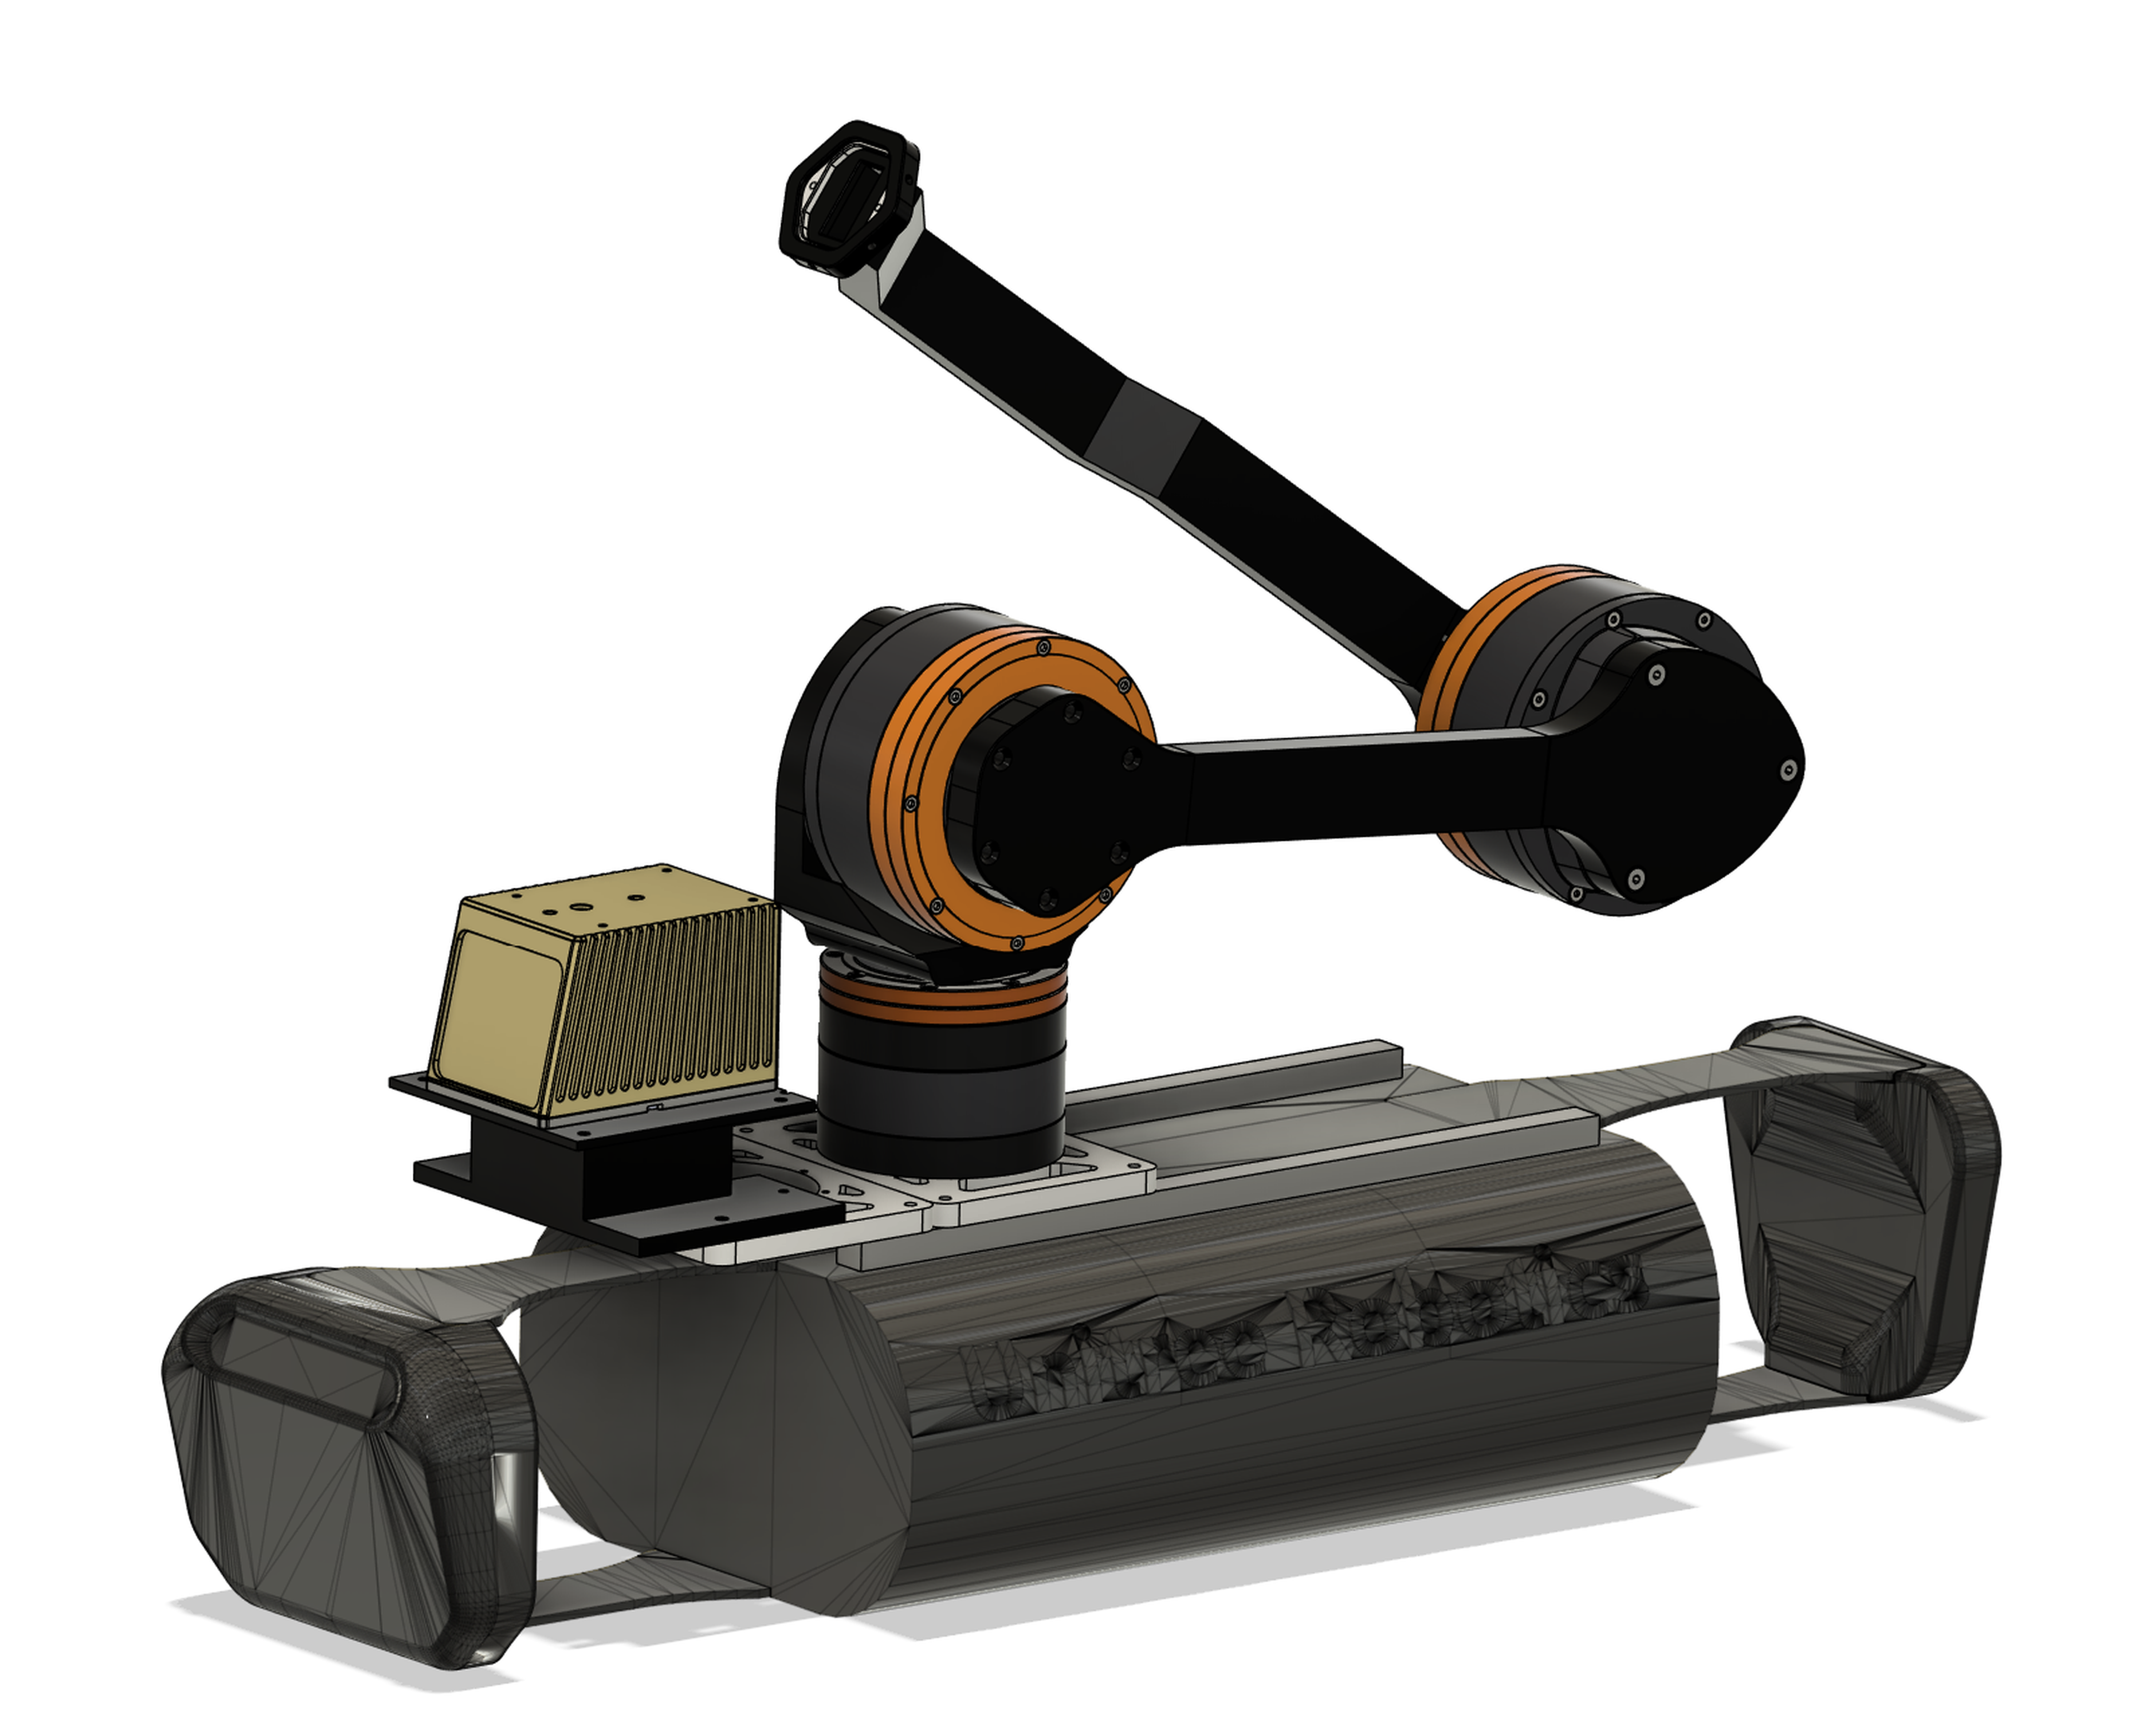
Modulární robotické rameno ReBeL pro čtyřnohé roboty


Cena hardwaru:
DOF (degree of freedom) – stupeň volnosti robotické ruky, který určuje počet os nebo škálu pohybu.
6
Hmotnost
>40
kg
Užitečné zatížení
až 3
kg
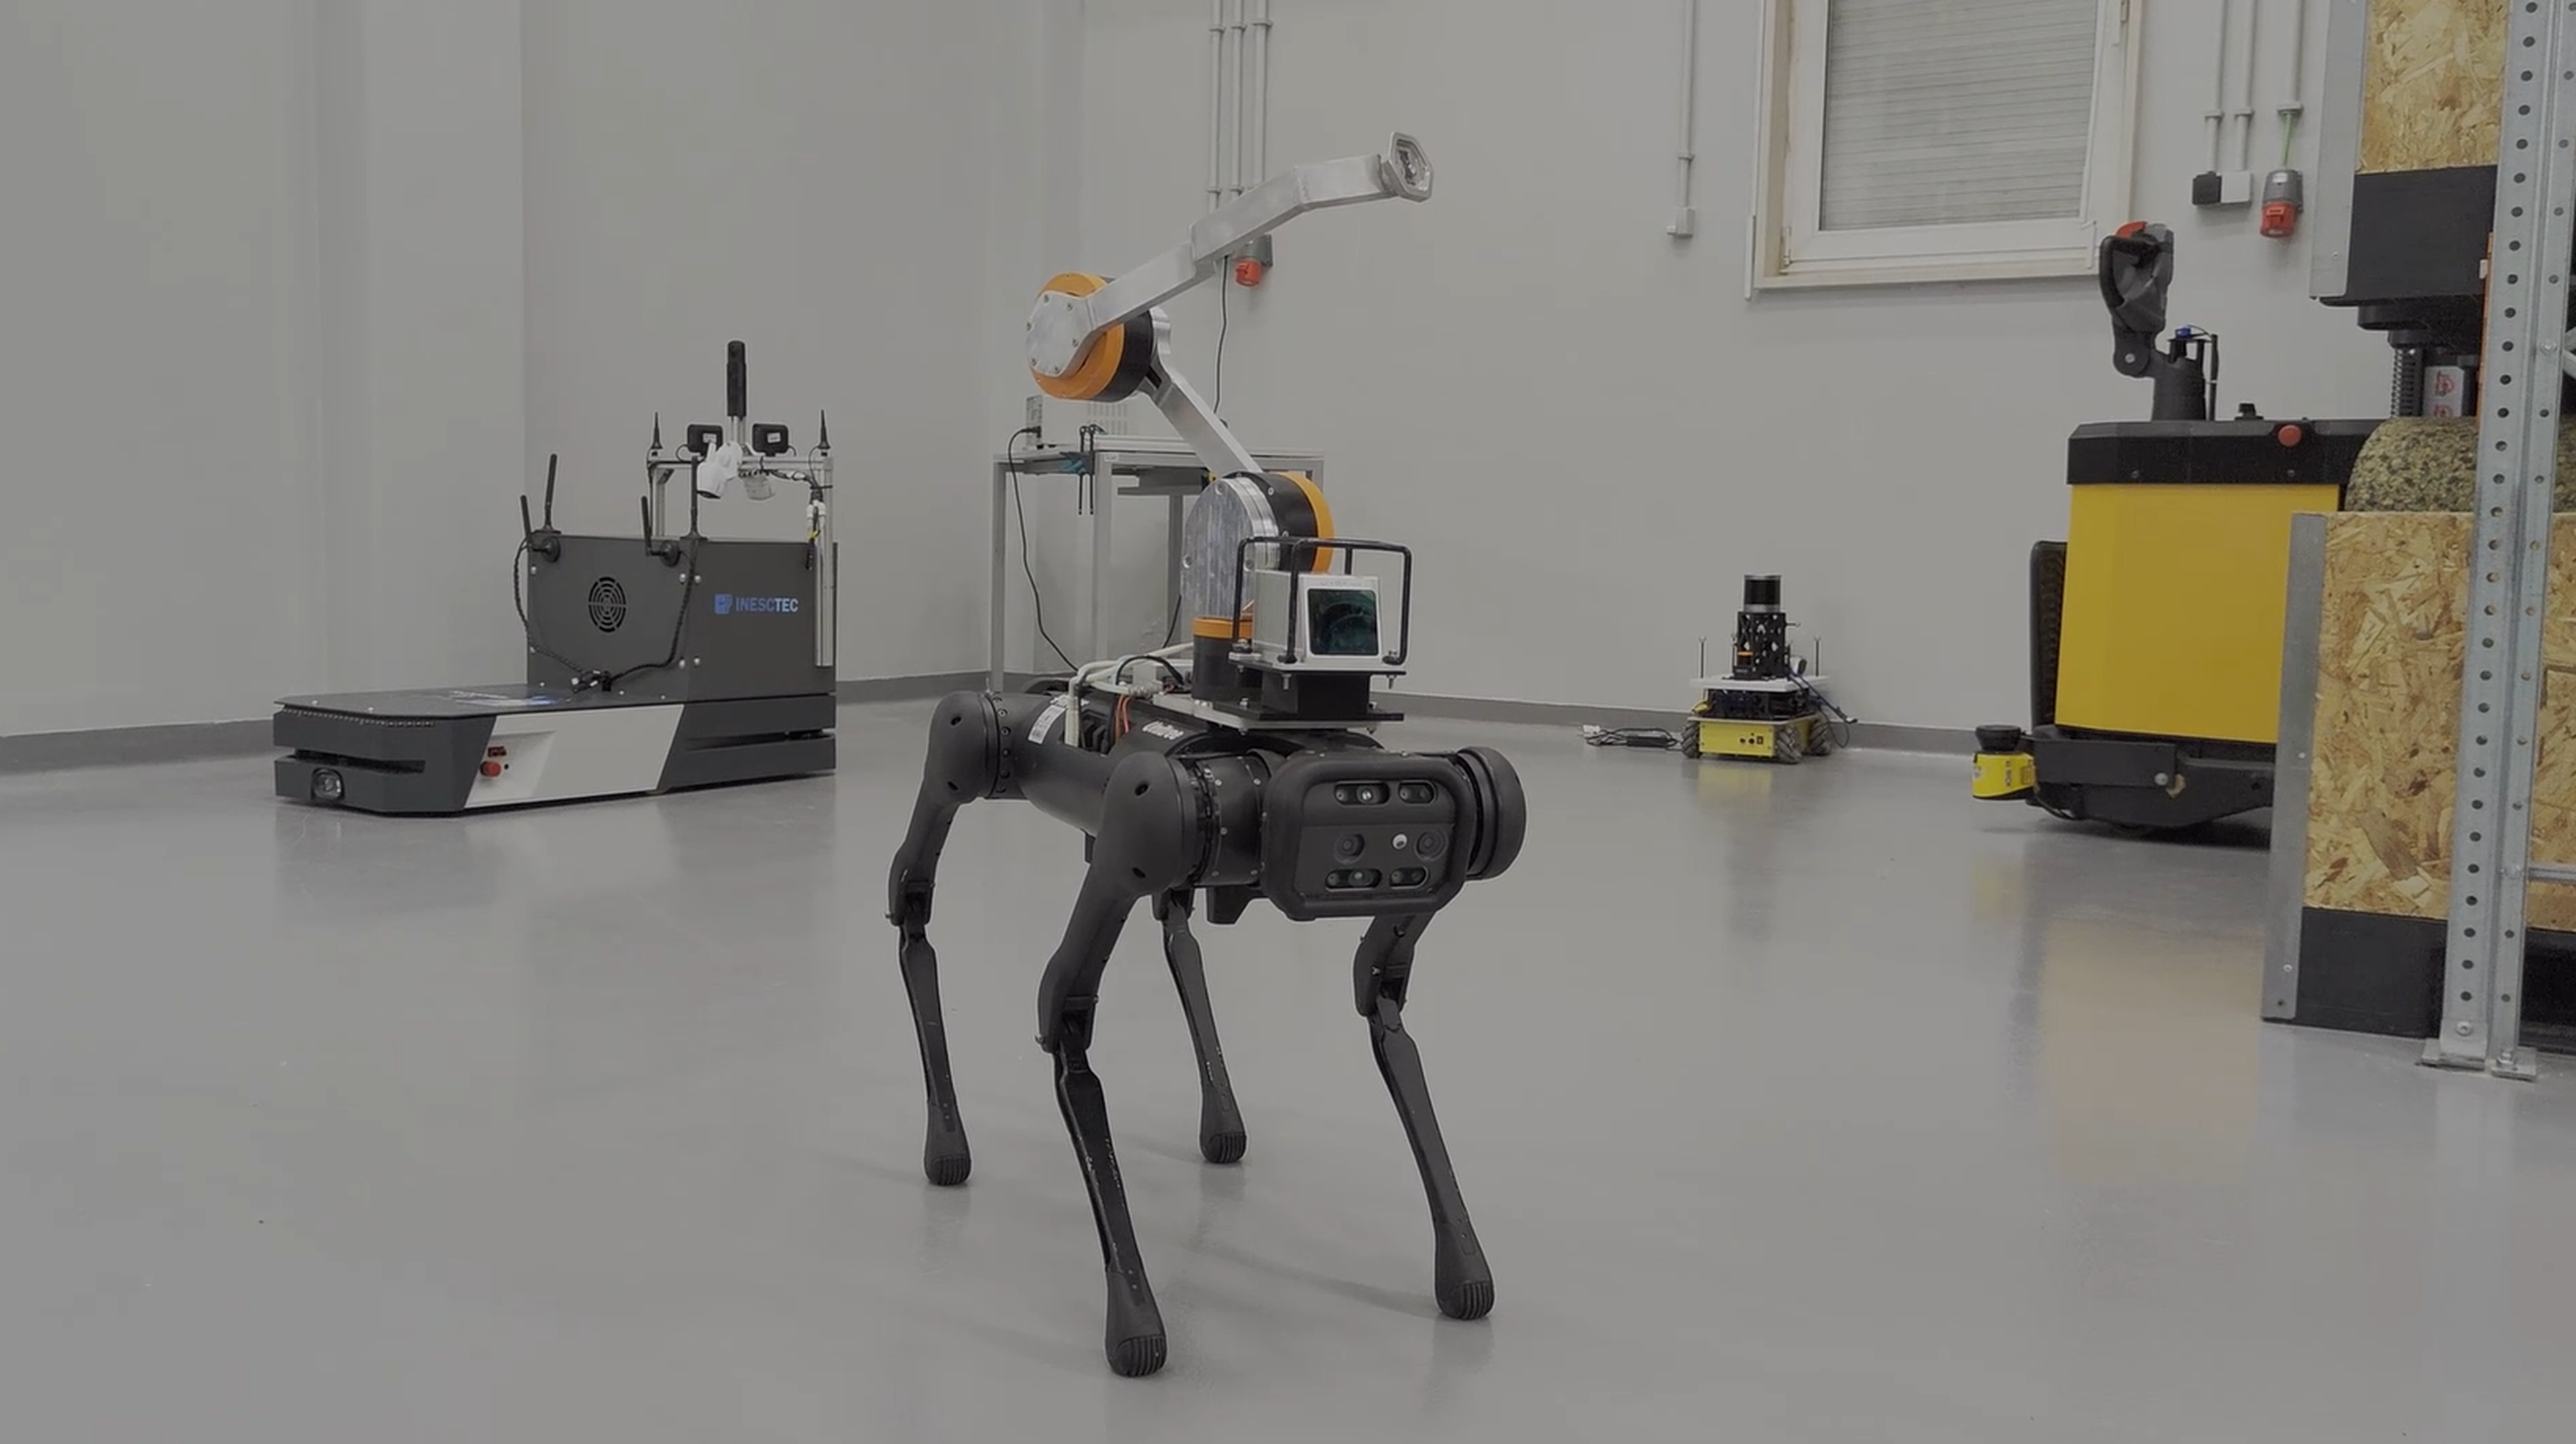
Vylepšování kvadrupedních robotů pomocí robotického ramene ReBeL: přesnost a flexibilita
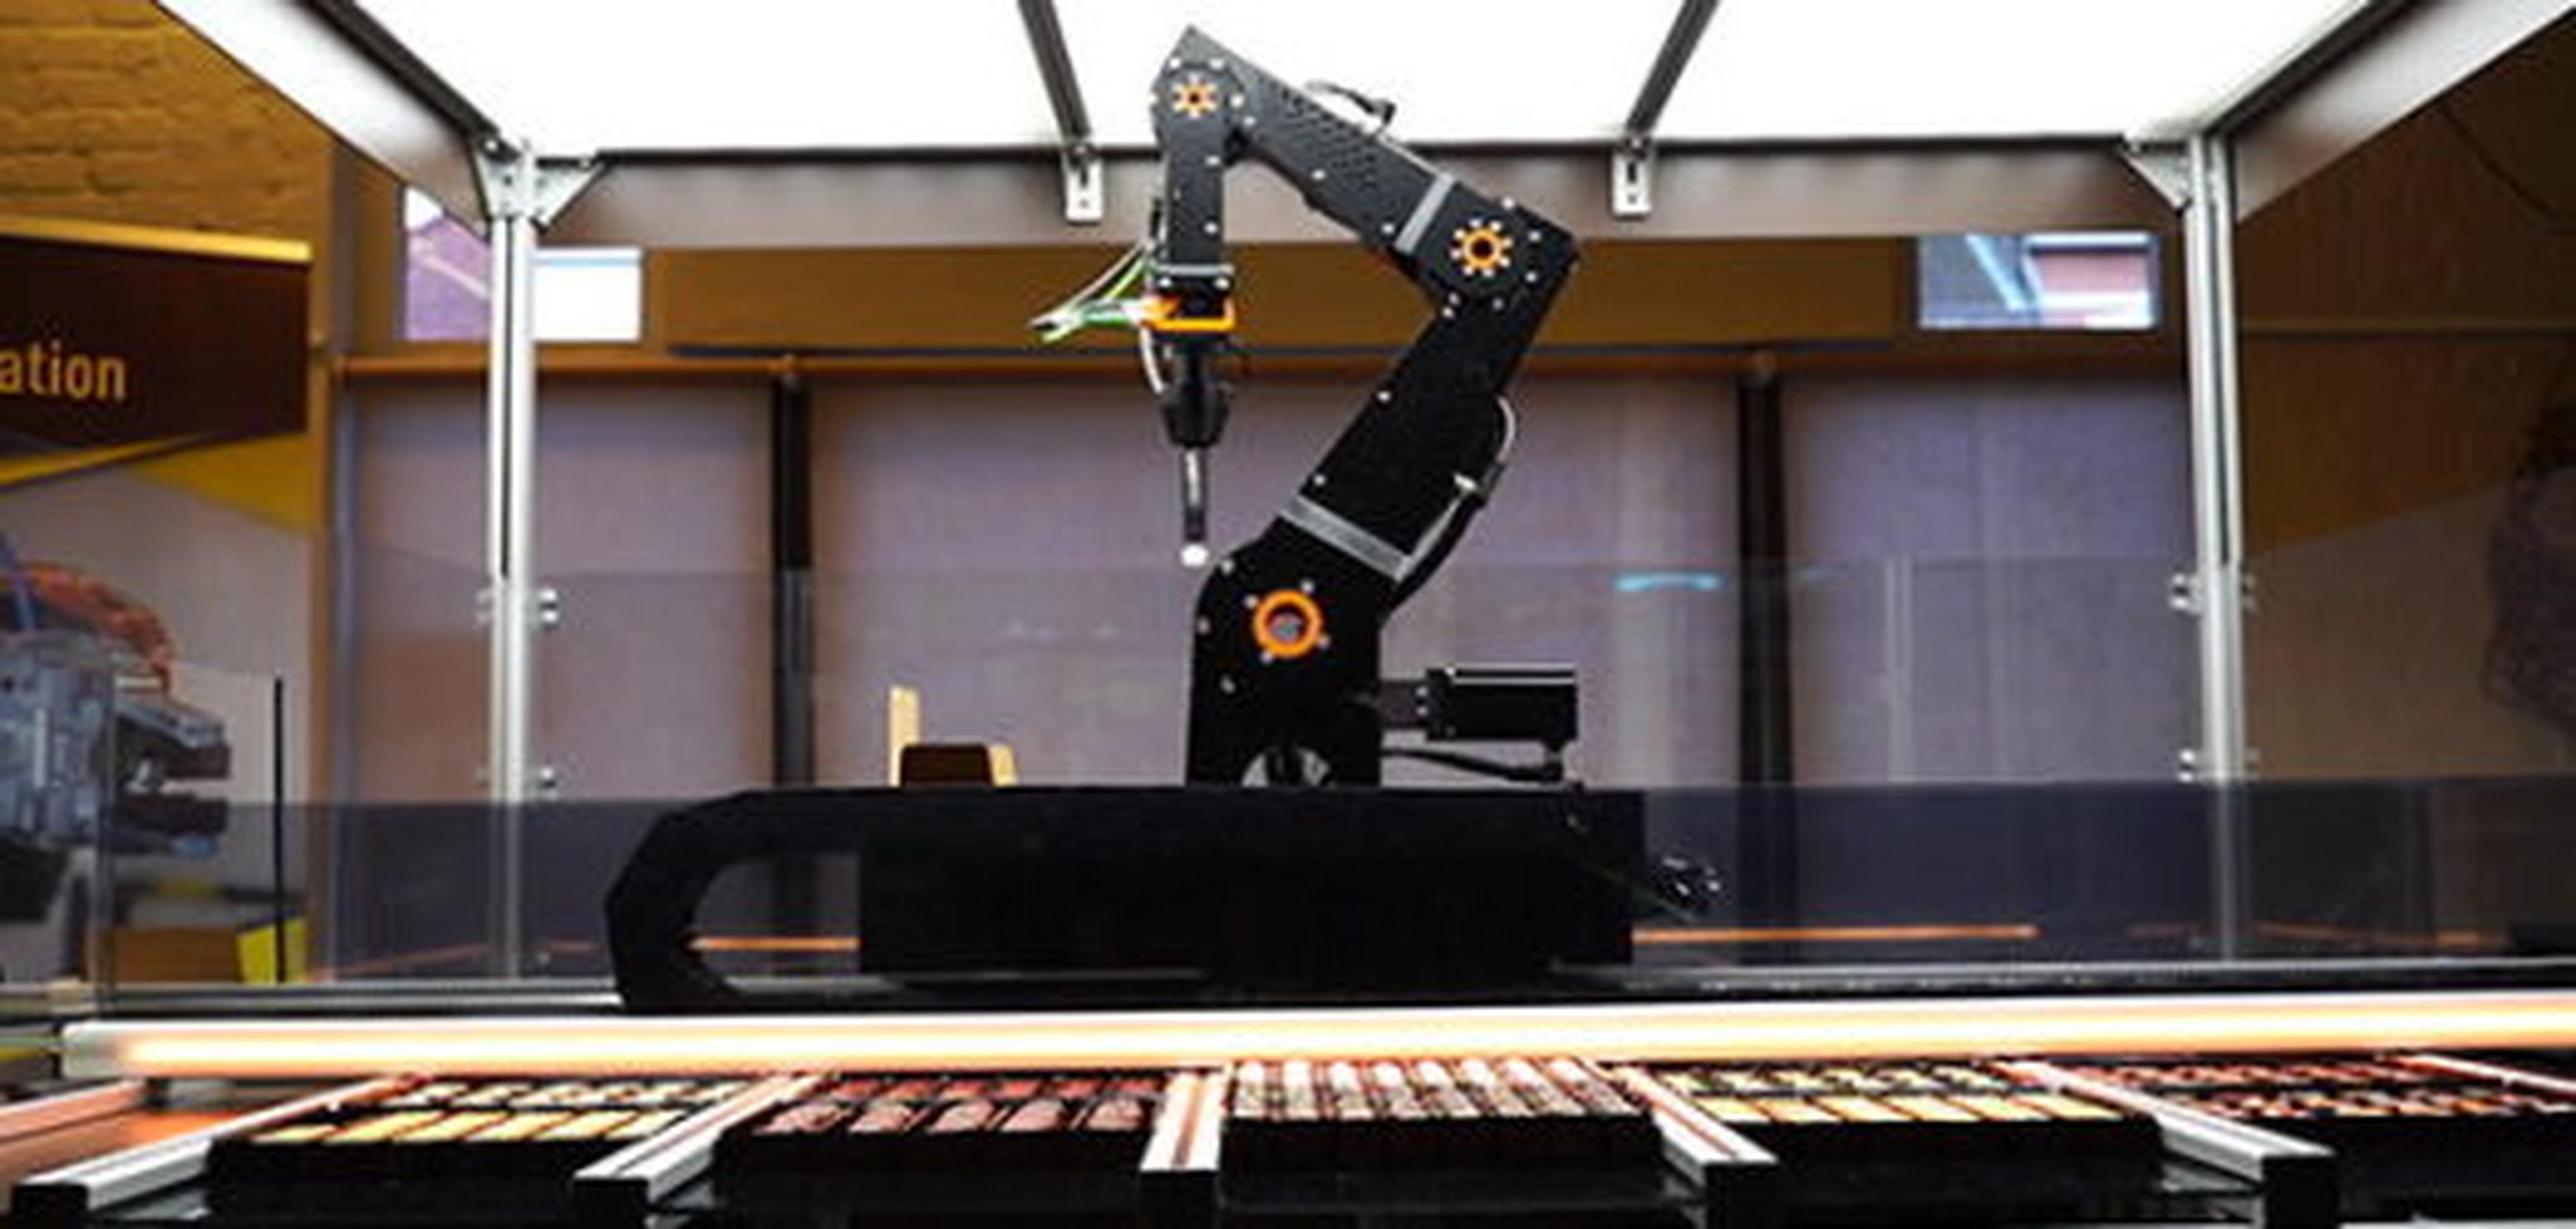
Čtyřnohé roboty jsou vhodné pro úkoly, jako je sledování, inspekce a vyhledávání a záchrana. Jejich neschopnost manipulace přesné interakce s objekty však omezuje jejich využití. Robota ReBeL od igus, který byl speciálně navržen pro integraci se čtyřnožci, řeší tento problém a rozšiřuje jejich funkce. Díky nízké hmotnosti a modulární konstrukci může ReBeL sloužit v aplikacích v oblasti zemědělství, průmyslové výroby apod. a nabízí cenově výhodné a účinné řešení.
Jaká je aplikace?
Rameno ReBeL vylepšuje čtyřnohého robota tím, že mu umožňuje přesně manipulovat s objekty, jako je uchopování, umisťování nebo manipulace s nástroji. Její modulární konstrukce podporuje snadnou výměnu nástrojů a rozšiřuje tak použití v různých prostředích.
Jaké jsou výhody tohoto řešení?
Zvýšená přesnost: Modulární konstrukce umožňuje vysoce přesné interakce s objekty.
Rozšíření využitelnosti: Rozšiřuje možnosti kvadrupedů napříč zemědělskými a průmyslovými úkoly.
Úspory nákladů: Úspora 2 500 € přináší efektivitu za přijatelnou cenu.
Jaké jsou výhody robota?
Robotické rameno ReBeL přináší několik nápadných výhod:
Lehký typ: Váží pouze 3 kg a zajišťuje rovnováhu potřebnou ke stabilitě čtyřnožců.
Vysoká nosnost: Unese až 2,5 kg, což je více než obdobné modely za podobnou cenu.
Integrace ROS: Kontrola systému v reálném čase a testování algoritmů zefektivňují provoz.
Nová definice čtyřnohých robotů s ReBeL
Robotické rameno ReBeL proměňuje čtyřnohé roboty ve všestranné nástroje schopné přesné interakce. Svojí cenově výhodnou, nízkou hmotností a modulární strukturou zvyšuje stabilitu a rozšiřuje možnosti uplatnění napříč průmyslovými odvětvími. ReBeL kombinuje funkčnost a dostupnost a rozšiřuje možnosti čtyřnohých robotů při jejich využití v reálném světě.
2 Components