1 / 7
Celá výrobní linka z nízkonákladových robotů


Cena hardwaru:
Construction
DIY
Development
Open Source
construction
compact
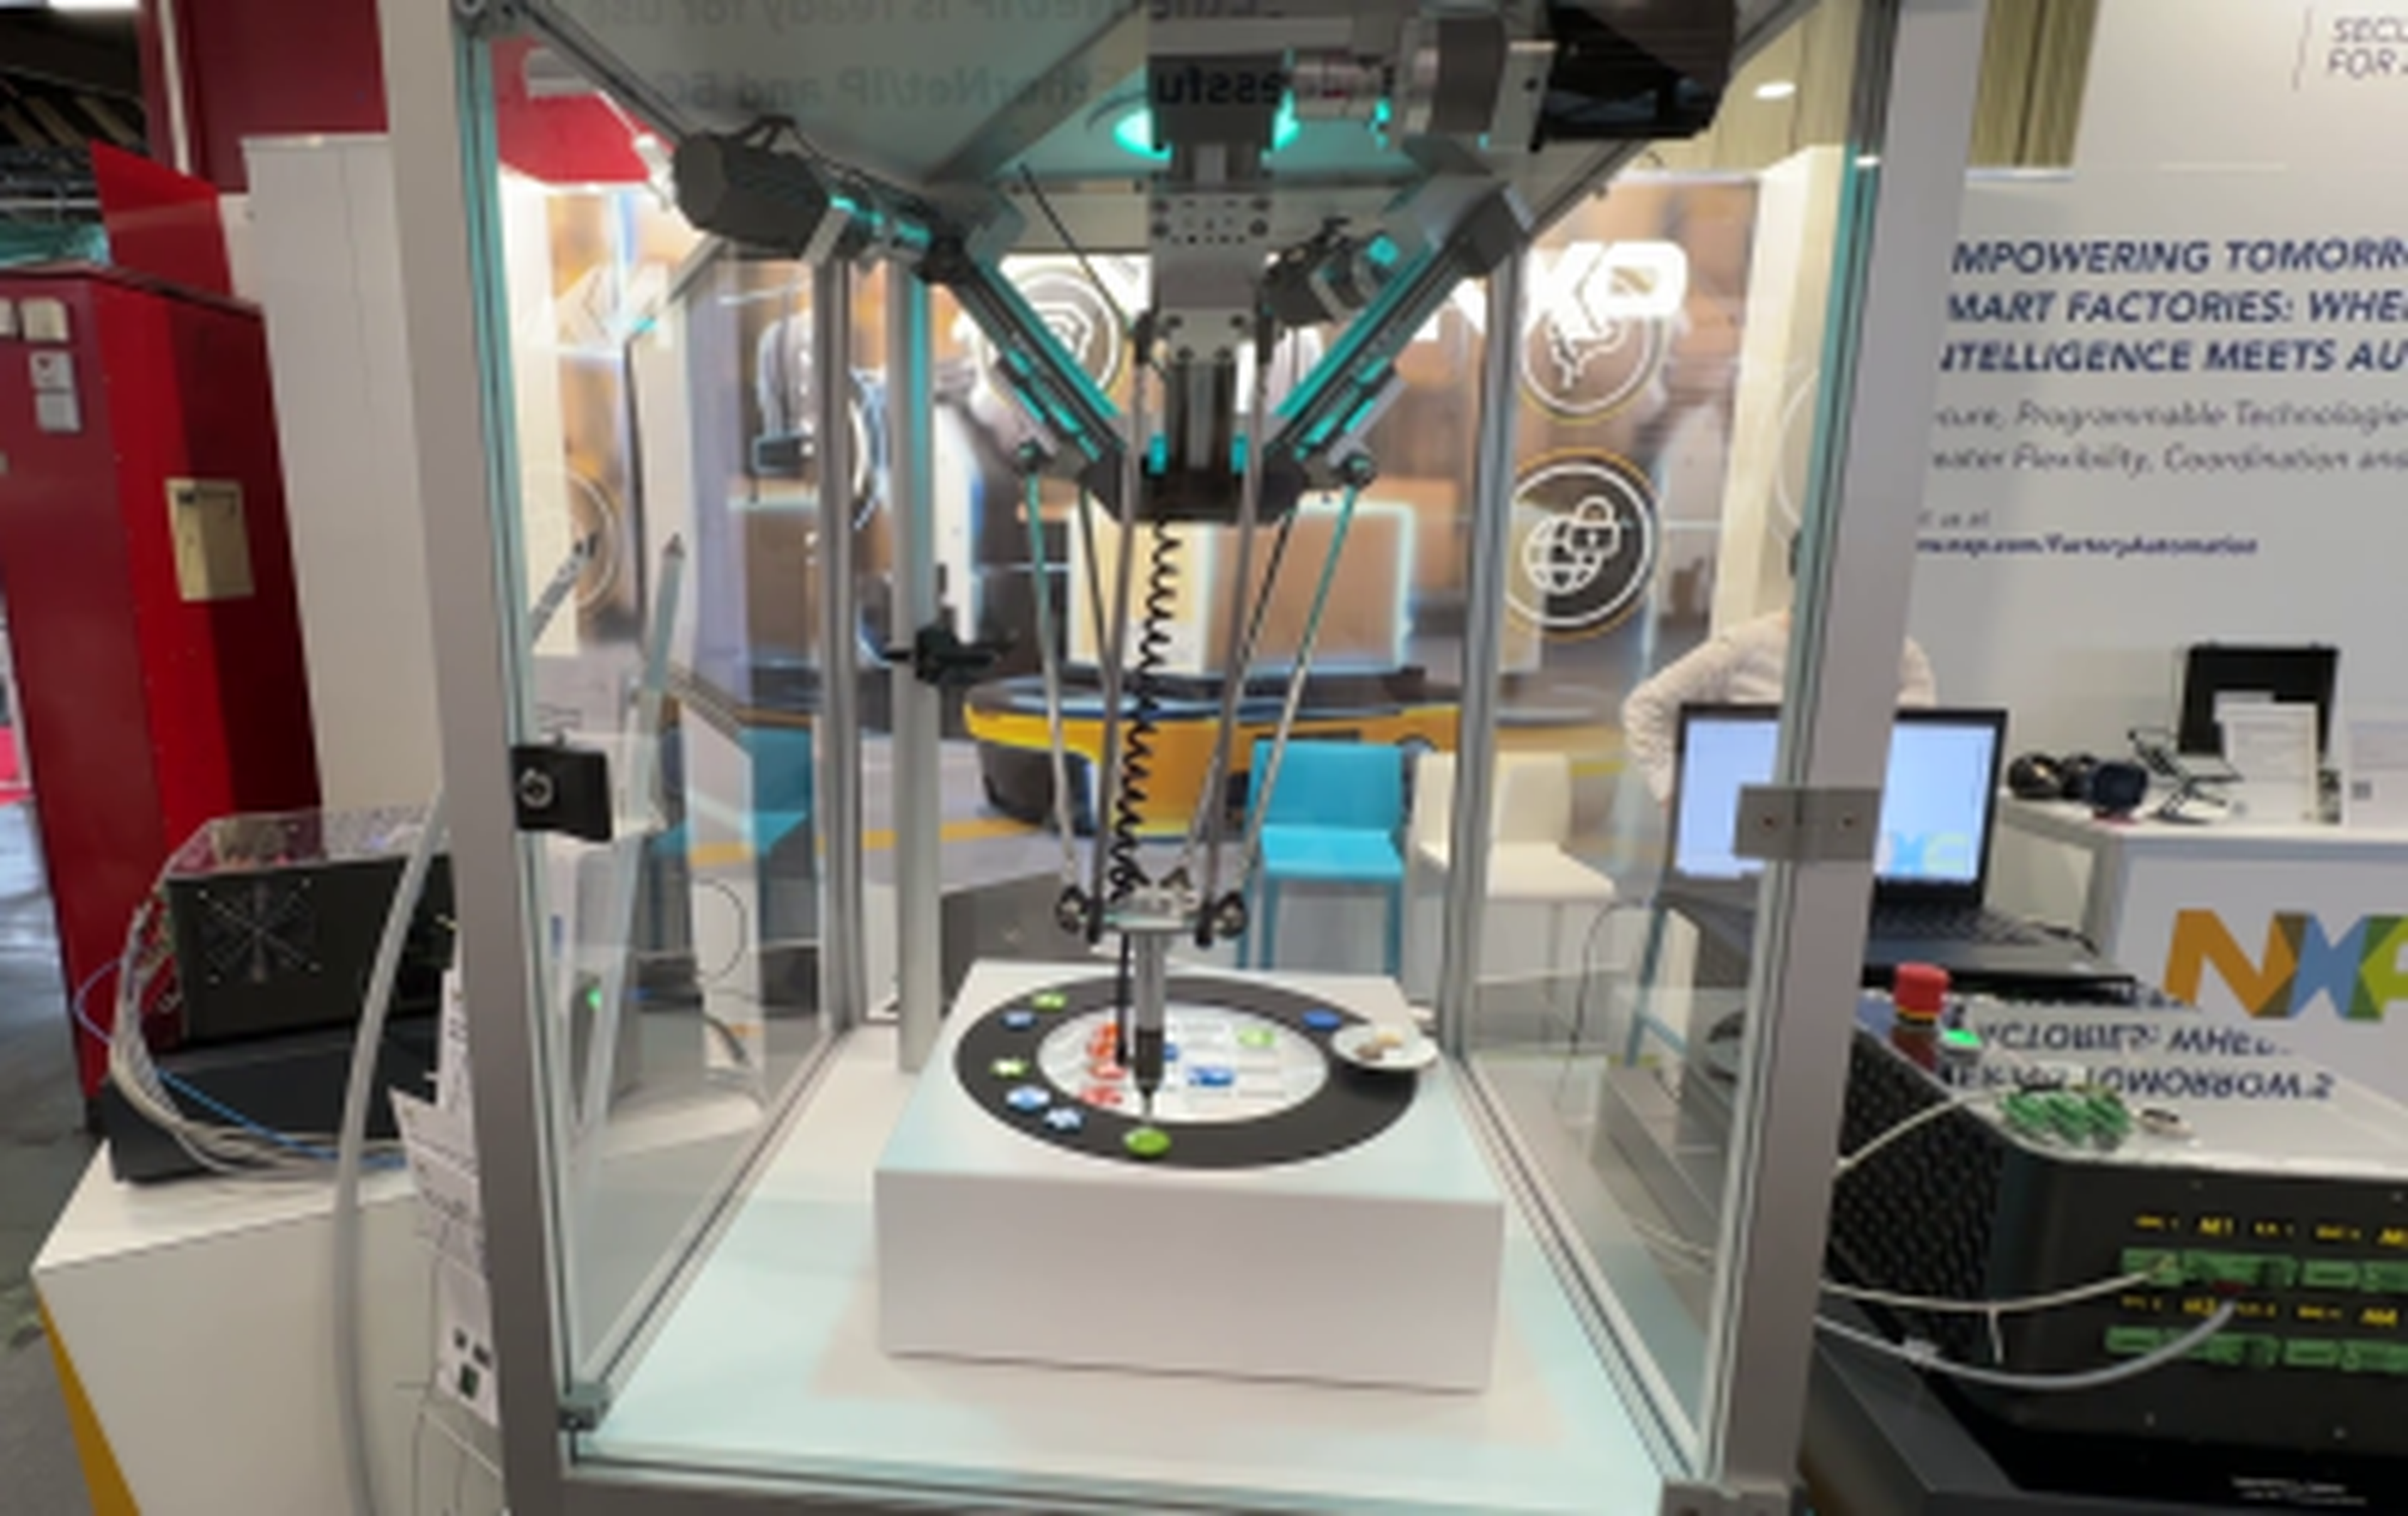
Optimalizace výuky na výrobní lince s 3osým delta robotem igus
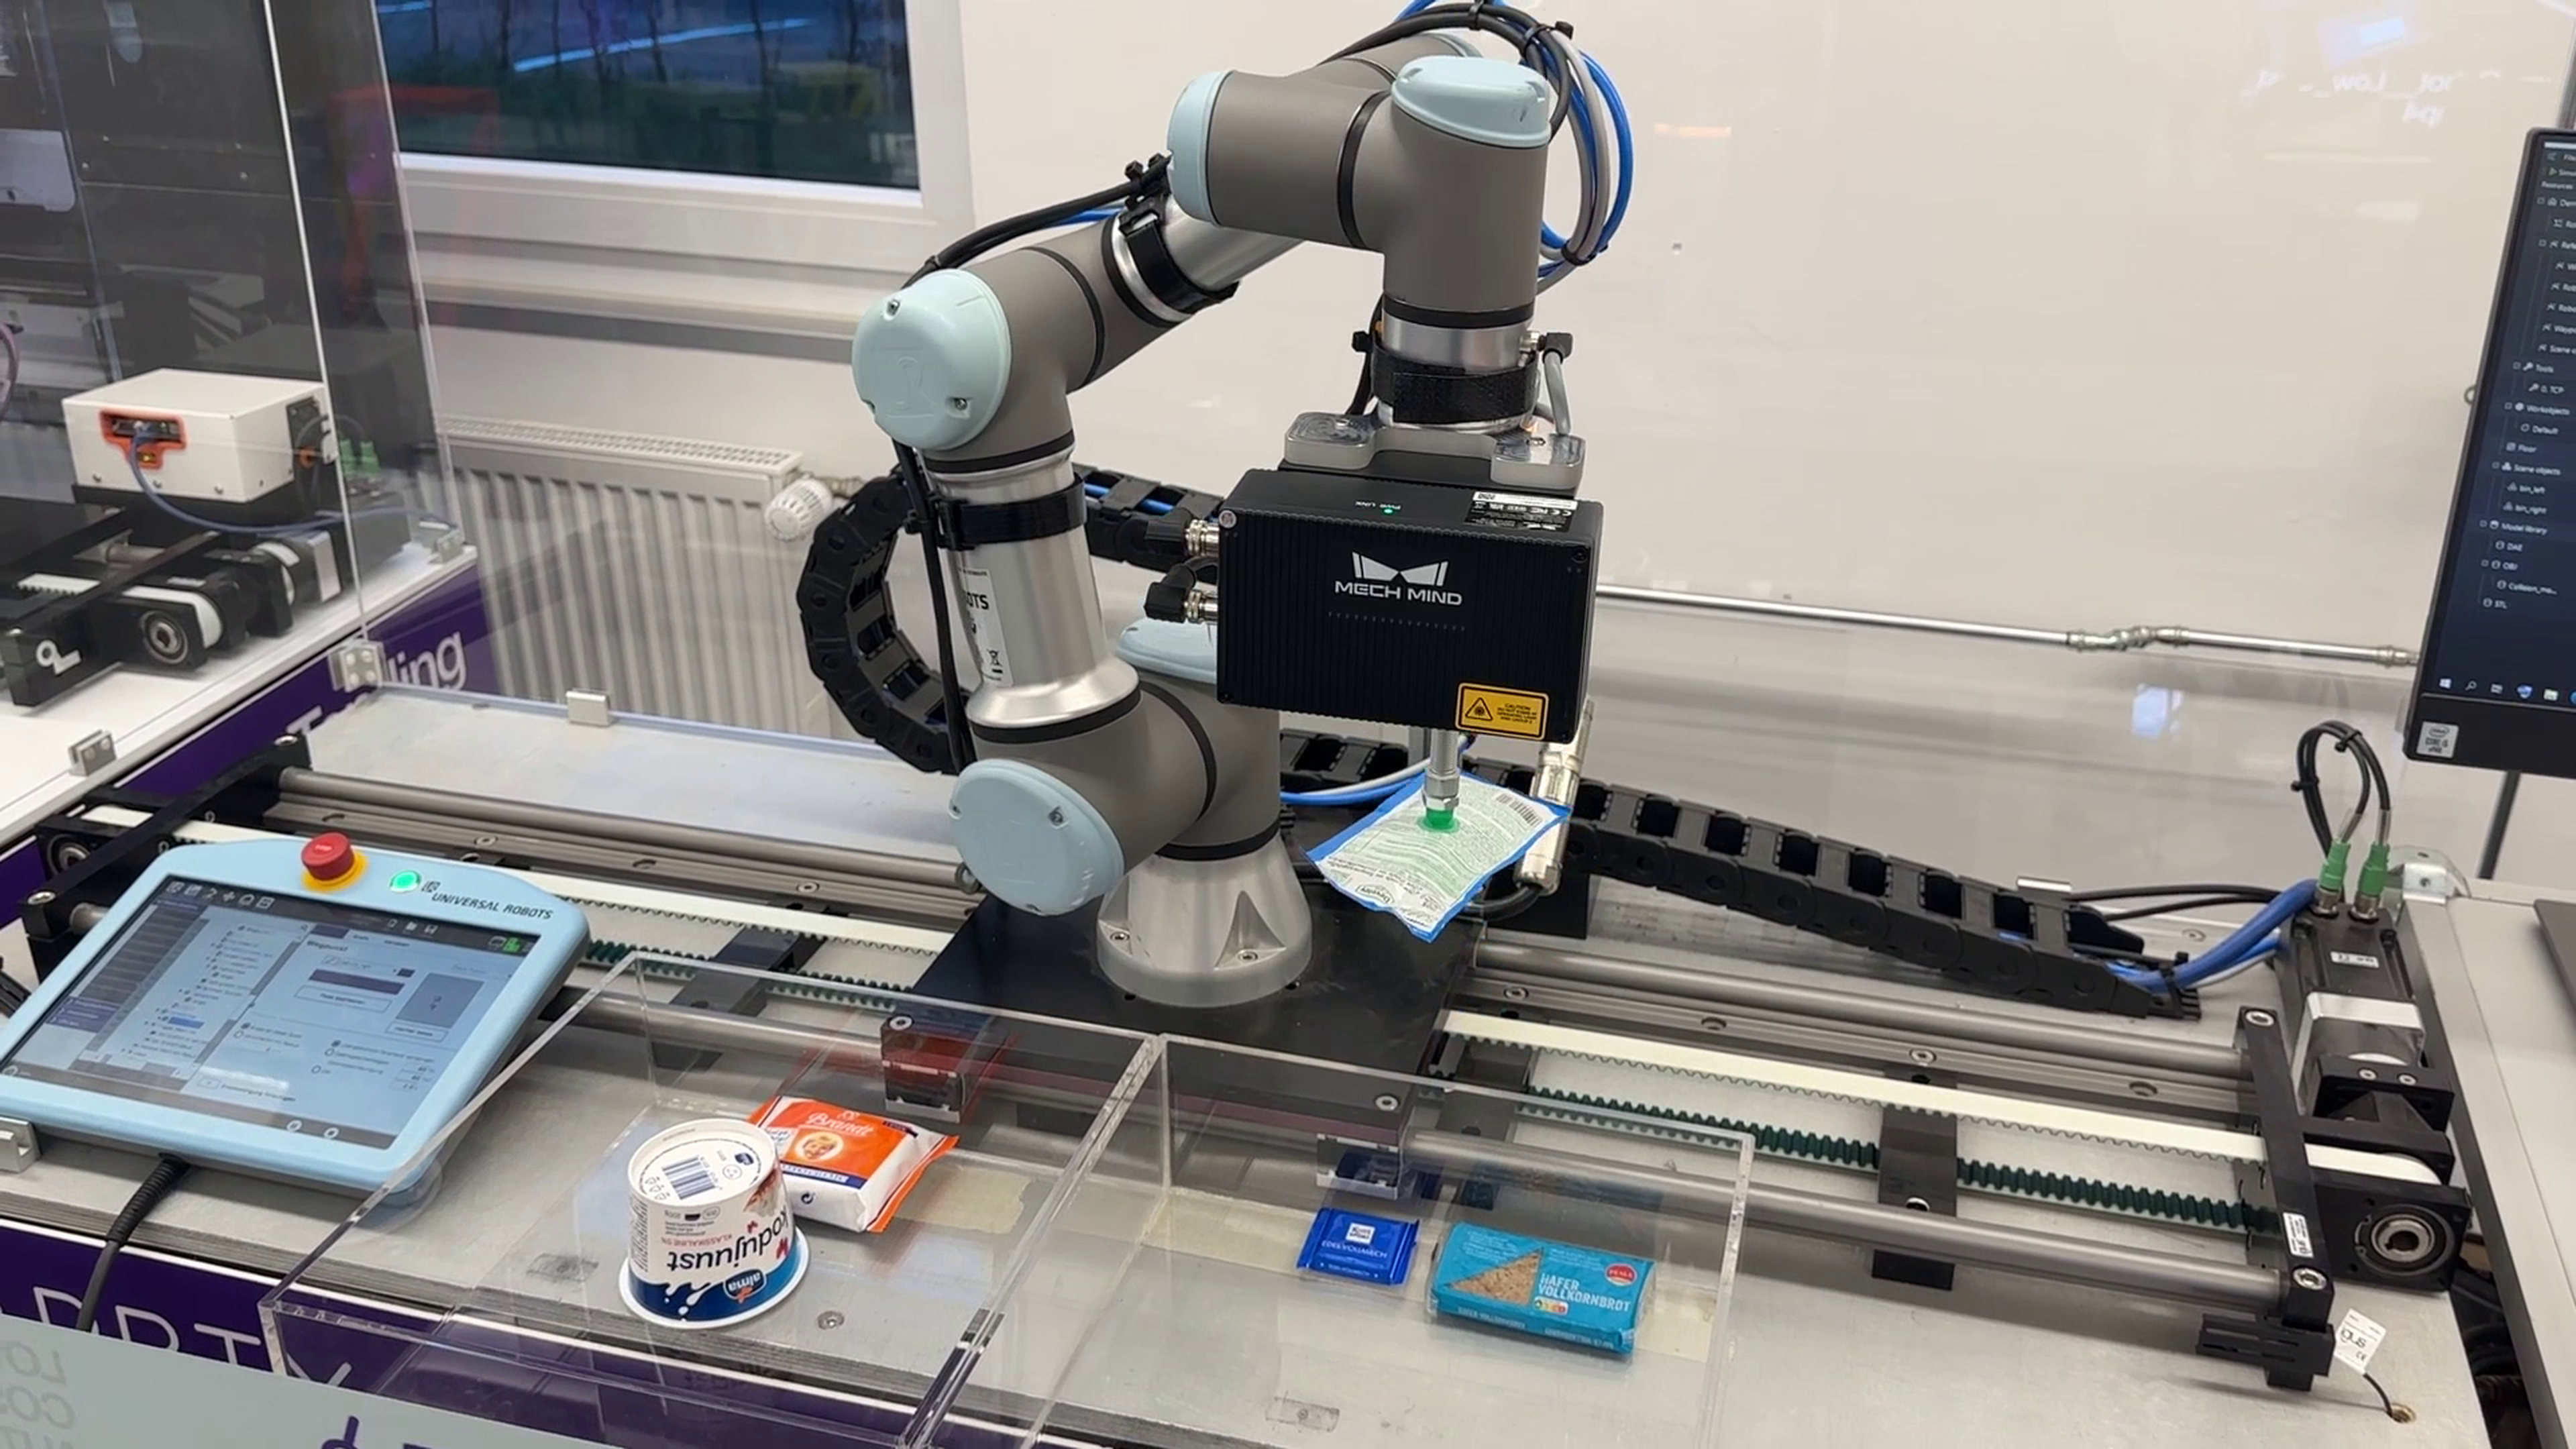
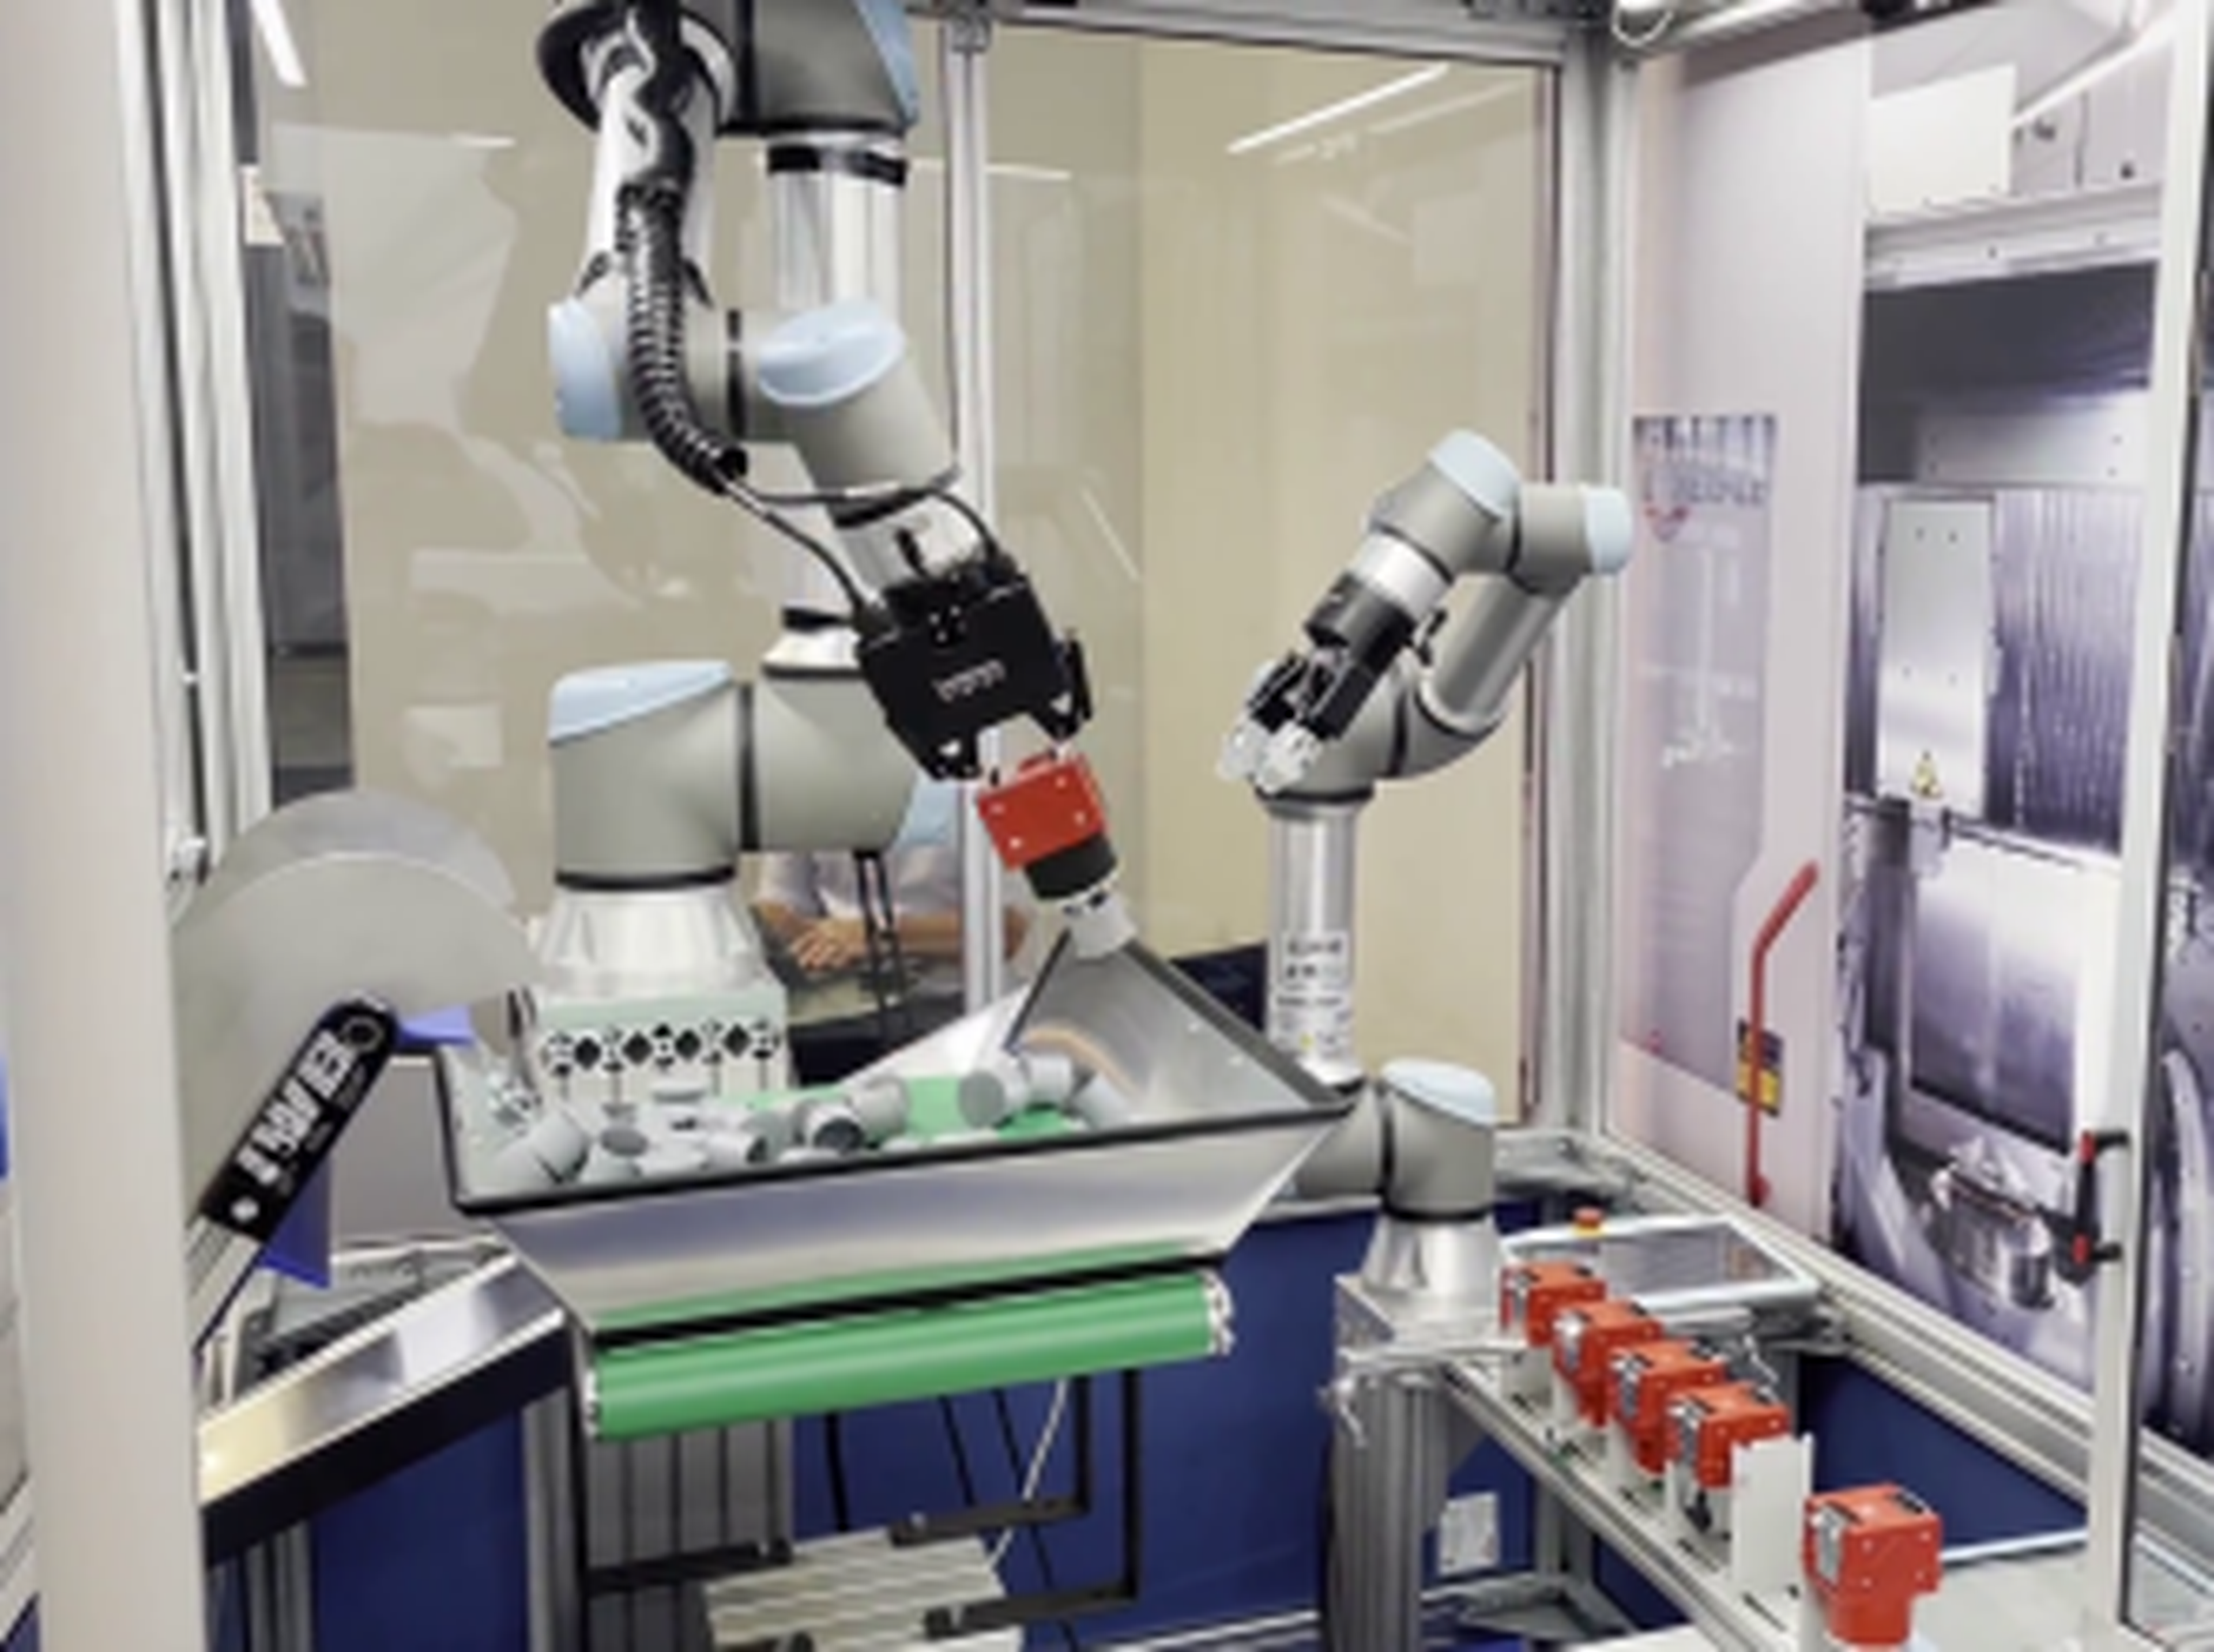
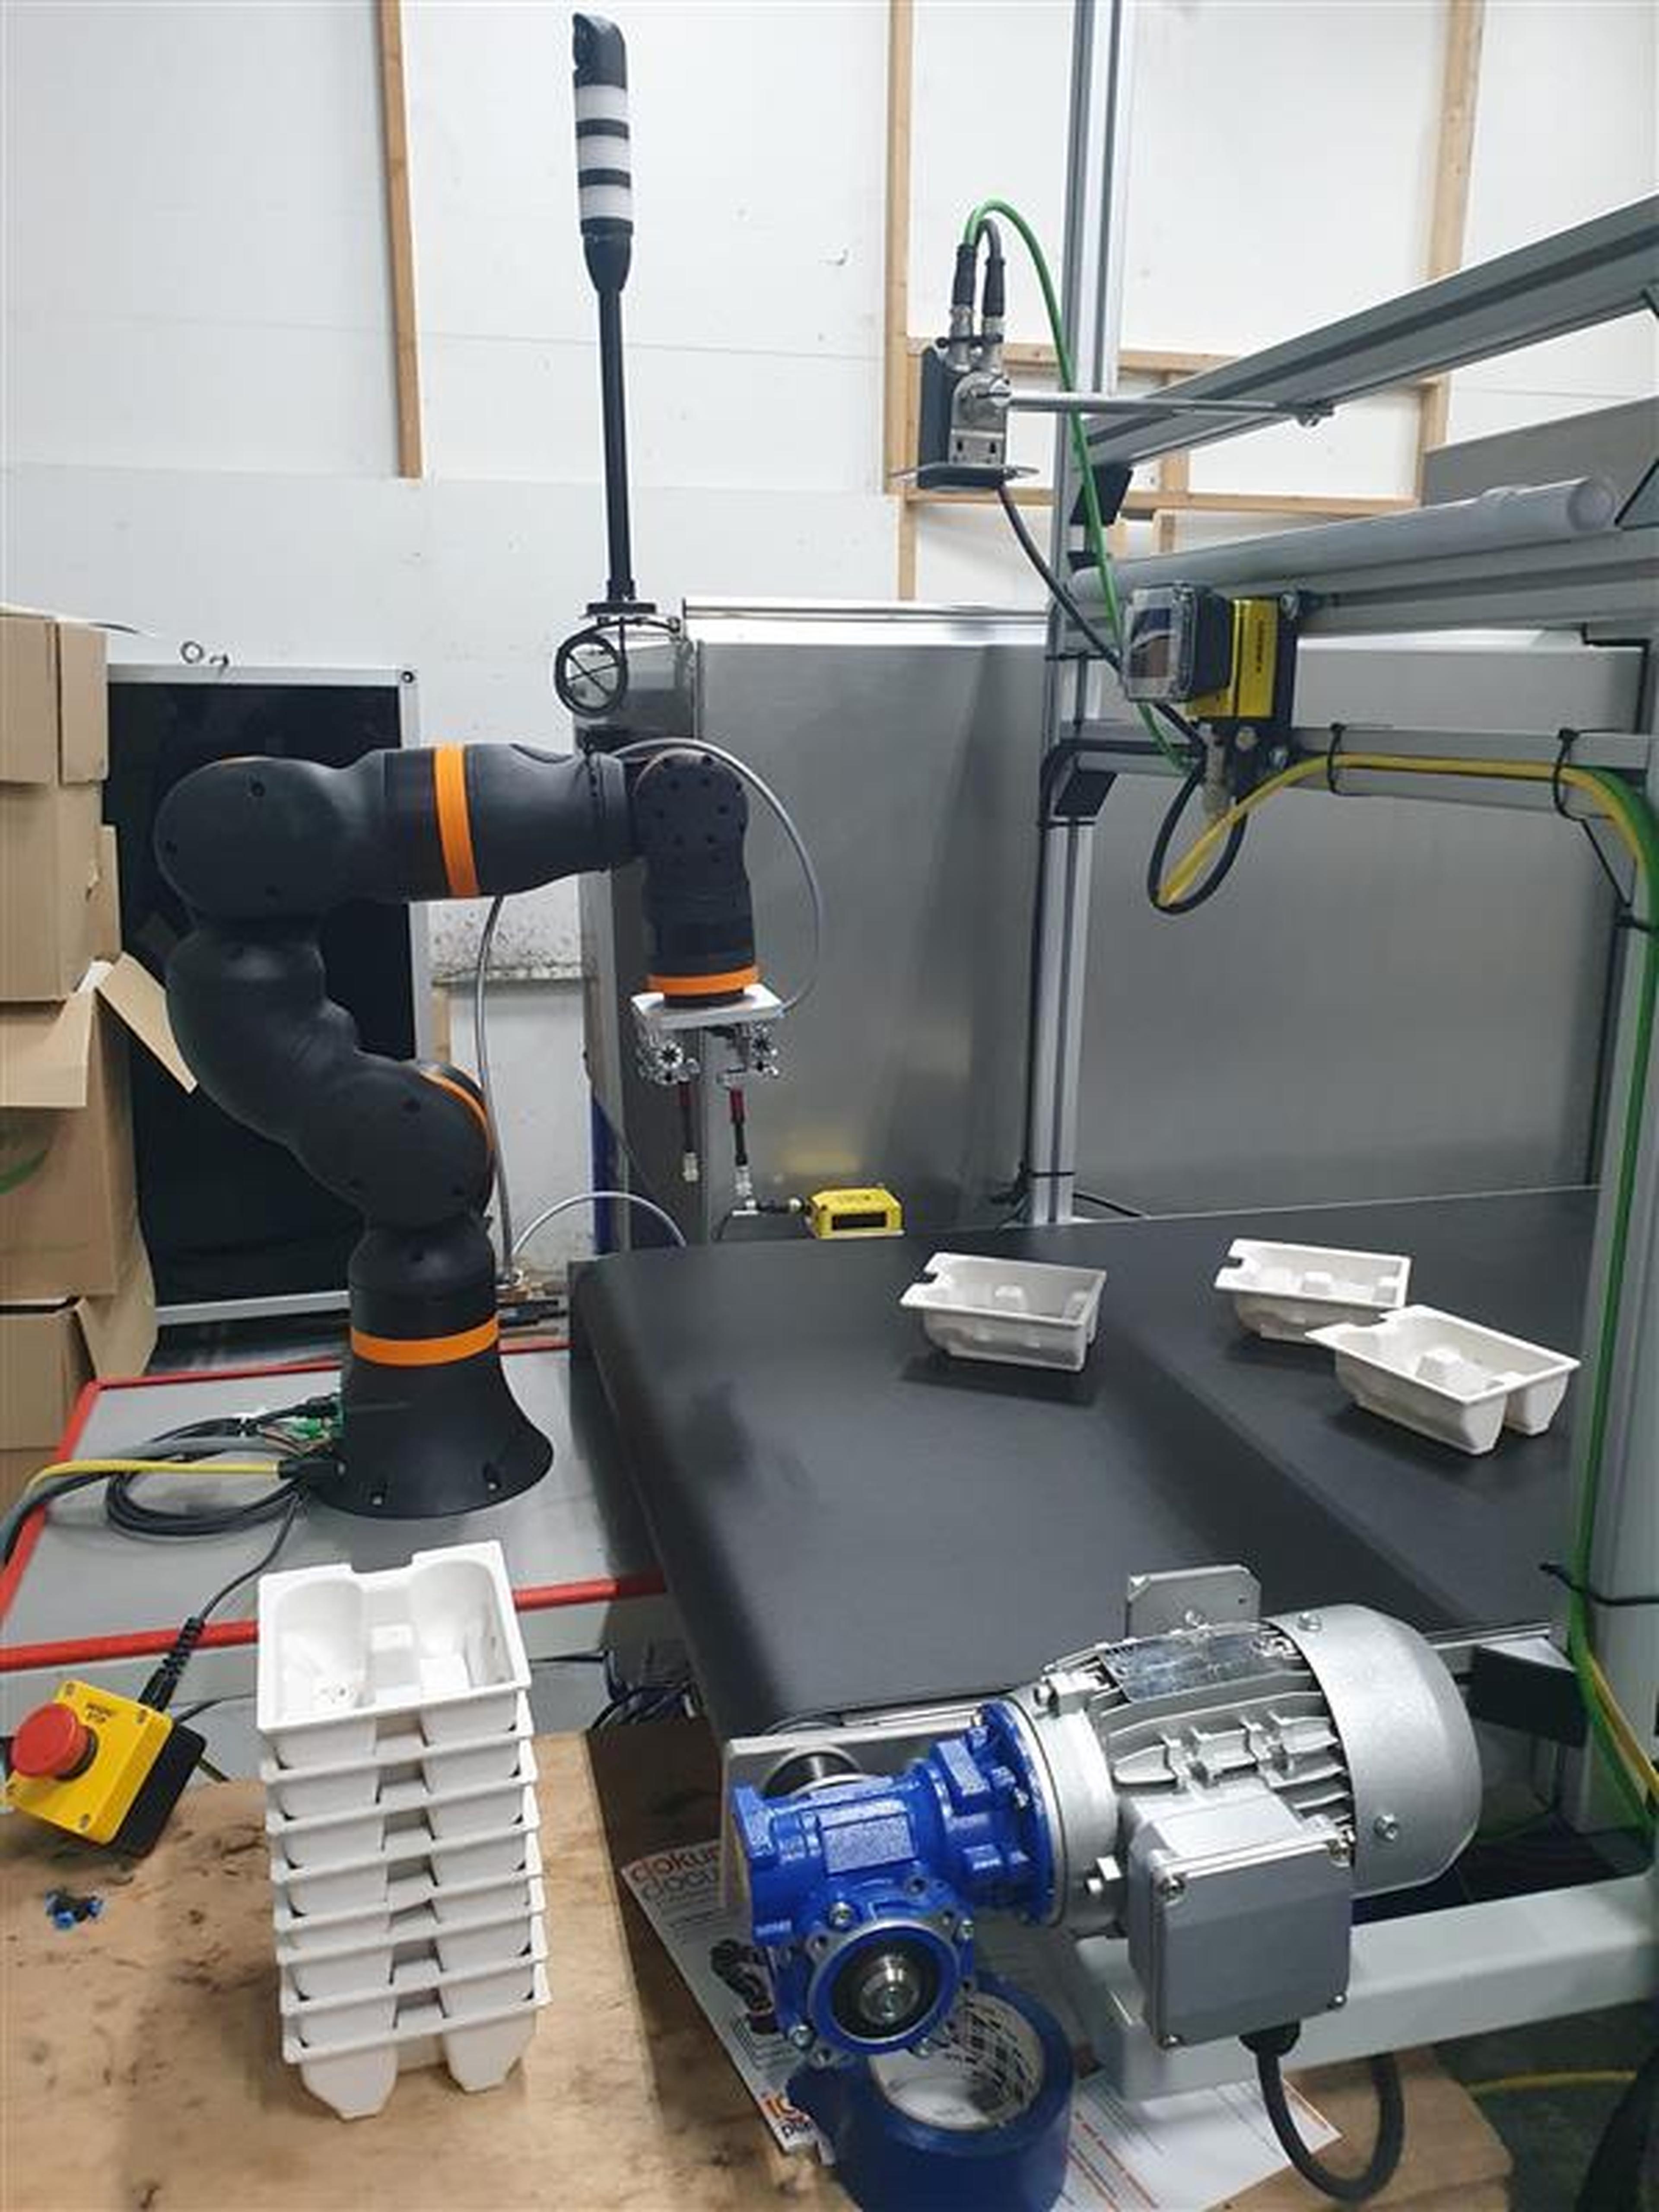
Tato sestava simuluje výrobní linku složenou z několika robotických kinematik, které řídí motorové kontroléry integrované s nadřazeným kontrolérem Siemens. Systém je navržen pro účely školení a výuky a umožňuje uživatelům seznámit se s požadavky a pracovními postupy moderní výrobní linky. Hlavní roli hraje 3osý delta robot igus, který předvádí přesný a efektivní provoz při úlohách pick-and-place. Jeho spolehlivé pohyby a intuitivní programování z něj činí vynikající nástroj pro praktickou výuku v oblasti automatizace a robotiky.
O jakou aplikaci se jedná?
Systém podporuje prostředí pro školení a výuku tím, že simuluje pracovní postupy výrobní linky a umožňuje praktické učení pro průmyslové aplikace, jako je automatizace, třídění a manipulace s materiálem.
Jaké jsou výhody řešení?
Realistické školení: Poskytuje přesnou simulaci výrobních postupů.
Snadná integrace: Bezproblémově propojuje roboty igus s kontroléry Siemens.
Praktická výuka: Podporuje rozvoj praktických dovedností v automatizaci.
Jaké jsou výhody robota?
Delta robot igus nabízí:
Vysoká přesnost: Přesné pohyby pro spolehlivé úlohy pick-and-place.
Kompaktní design: Vejde se do výukových sestav, aniž by zabíral příliš mnoho místa.
Flexibilní programování: Uživatelsky přívětivé ovládání zjednodušuje obsluhu pro studenty.
Modernizace výuky robotiky pomocí simulací výrobní linky
Díky 3osému delta robotu igus v kombinaci s pokročilými kontroléry nabízí tato sestava výrobní linky poutavý a pohlcující způsob výuky automatizačních postupů. Předvádí přesnou kinematiku a zároveň studentům poskytuje komplexní pochopení průmyslových procesů, což z ní činí ideální nástroj pro moderní vzdělávací a školící prostředí.
2 Components